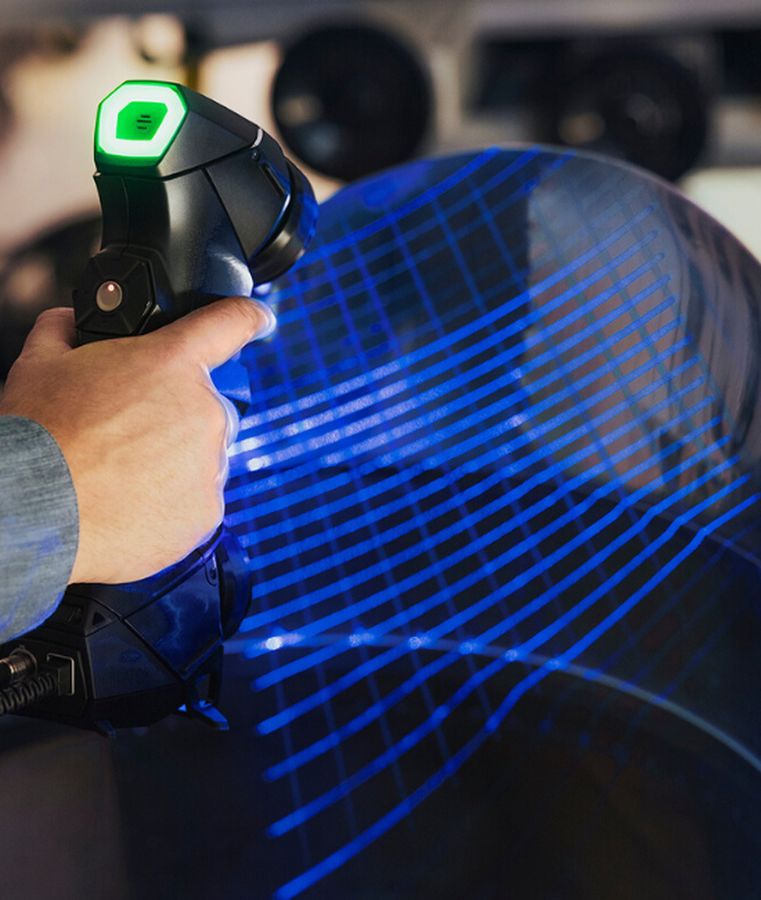
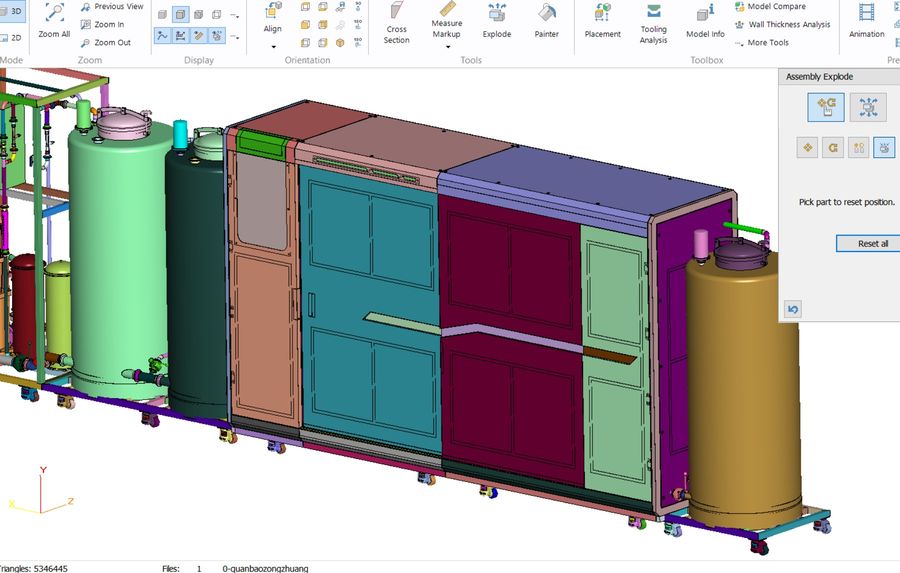
大型设备现场扫描,拼接精度靠三件事:标记点布置合理、分站扫描有重叠、坐标系统一基准,做到位整机误差能压在零点一毫米级。

扫描仪单幅视野有限,两米以上的设备必然分站作业,几十个站位的数据要靠公共区域拼接成整体。拼接误差是累积的:单次拼接偏差零点零三毫米,传递十次就是零点一毫米以上,链条越长越失控。所以现场方案的核心不是追求单幅精度,而是控制拼接链路:一是让相邻站位有足够重叠区,重叠面积不少于百分之三十,让软件有充分依据对齐;二是缩短传递链,大设备优先用全局标记点拼接,让所有站位都直接对齐同一套标记,而不是站与站接力传递。
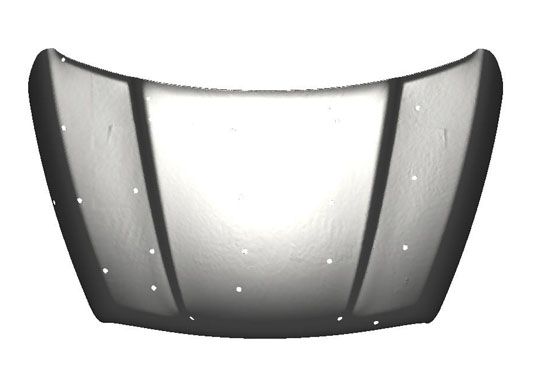
三个原则。第一,布在被测面上但不遮关键特征:贴在平面和缓坡区域,避开孔位、窄边和反光面。第二,疏密有致:设备整体每零点五米间距布一个,曲面变化剧烈的区域加密到零点二米,平坦大面上过于密集反而拖慢速度。第三,公共可见:每个站位视野里至少出现四个以上标记点,相邻站位共享的标记不少于三个。反光表面要先喷涂显像剂再贴标记,否则标记本身会因为反光丢失。贴完先试扫一站,检查标记识别率,再全面铺开,这个习惯能避免扫到一半发现标记不够用。
车间不是实验室。温度波动会让设备热漂移,开机预热二十分钟再作业,中途避免阳光直射;振动来自行车和机加工设备,选生产间隙或夜间作业;地面变形也有影响,三脚架踩实,转站时仪器不碰设备。光照是另一个变量:强光下结构光扫描仪信噪比下降,拉窗帘或选时段。设备本身如果是运行状态,要与客户确认停机断电,运动部件锁死,否则两次扫描之间状态不一致,拼接再准数据也是错的。
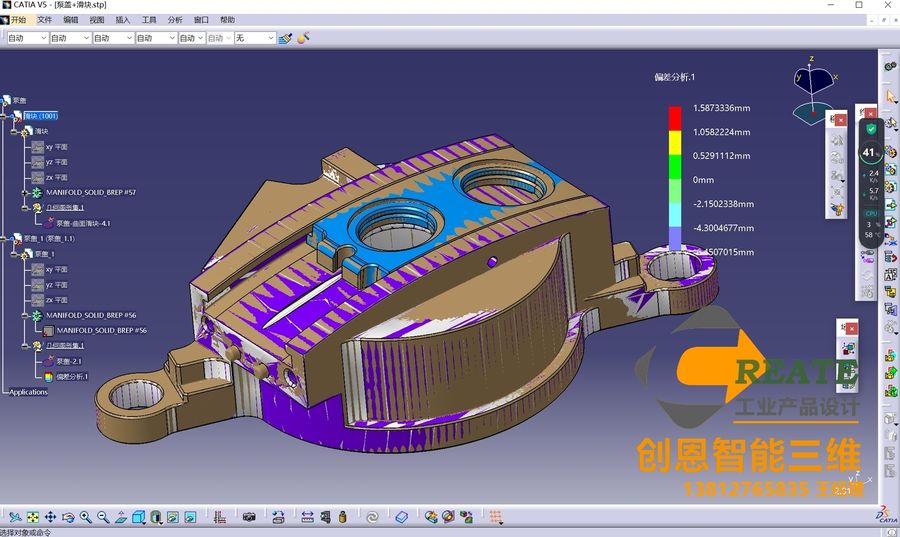
交付前做三件验证。第一,用高精度测量设备抽检若干关键跨距尺寸,与点云对比,整机误差应落在项目约定范围内,设备类通常要求零点一到零点三毫米。第二,检查拼接报告的 RMS 值,单站拼接残差偏大的站位要重点复核,必要时补扫。第三,实体校验:把关键安装孔位、导轨面抽出来和实物对表,装配关系吻合才说明坐标系没建歪。三步都过,这套点云才敢往建模环节送。
大型设备现场扫描是系统工程,精度是设计出来的:标记点布置决定拼接的底气,重叠率与传递链决定误差的走向,环境控制决定数据的下限。方案在进场前想清楚,现场只是执行;反过来现场边扫边想,返工是必然的。
扫描仪单幅视野有限,两米以上的设备必然分站作业,几十个站位的数据要靠公共区域拼接成整体。拼接误差是累积的:单次拼接偏差零点零三毫米,传递十次就是零点一毫米以上,链条越长越失控。所以现场方案的核心不是追求单幅精度,而是控制拼接链路:一是让相邻站位有足够重叠区,重叠面积不少于百分之三十,让软件有充分依据对齐;二是缩短传递链,大设备优先用全局标记点拼接,让所有站位都直接对齐同一套标记,而不是站与站接力传递。
三个原则。第一,布在被测面上但不遮关键特征:贴在平面和缓坡区域,避开孔位、窄边和反光面。第二,疏密有致:设备整体每零点五米间距布一个,曲面变化剧烈的区域加密到零点二米,平坦大面上过于密集反而拖慢速度。第三,公共可见:每个站位视野里至少出现四个以上标记点,相邻站位共享的标记不少于三个。反光表面要先喷涂显像剂再贴标记,否则标记本身会因为反光丢失。贴完先试扫一站,检查标记识别率,再全面铺开,这个习惯能避免扫到一半发现标记不够用。
车间不是实验室。温度波动会让设备热漂移,开机预热二十分钟再作业,中途避免阳光直射;振动来自行车和机加工设备,选生产间隙或夜间作业;地面变形也有影响,三脚架踩实,转站时仪器不碰设备。光照是另一个变量:强光下结构光扫描仪信噪比下降,拉窗帘或选时段。设备本身如果是运行状态,要与客户确认停机断电,运动部件锁死,否则两次扫描之间状态不一致,拼接再准数据也是错的。