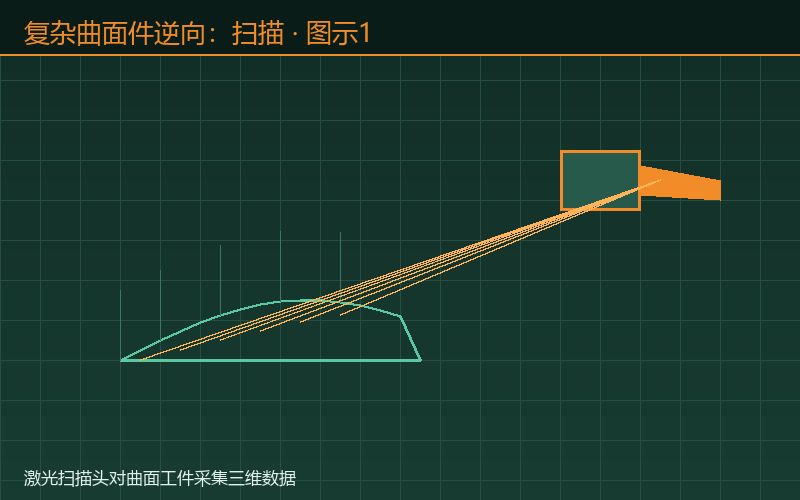
复杂曲面件逆向的关键,不在扫描设备多贵,而在"采集"和"拟合"两段有没有接上。点云扫得再密,如果特征边缘没保住、走向没规划,后期曲面重构就会来回返工。把扫描路径和拟合策略提前对齐,才是高效逆向的起点。
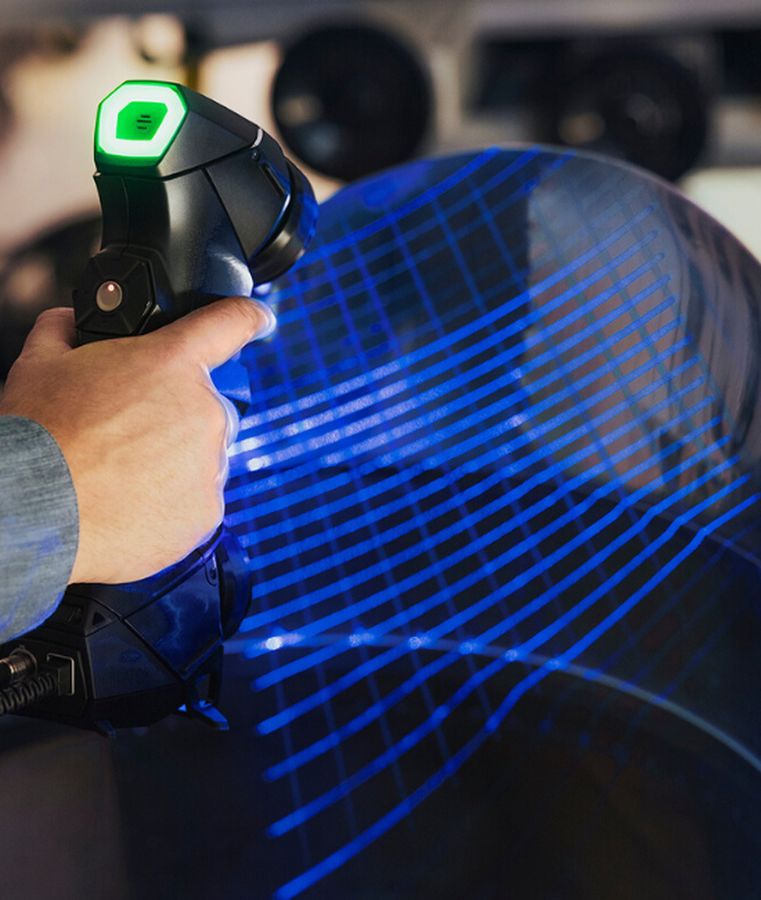
曲率大的区域(圆角、脊线、边界)需要更密的采样,平坦区域可以稀疏。扫描时让激光或蓝光顺着主曲率方向走,能保证特征处点云够用又不冗余。对深腔和倒扣,要规划补扫视角,避免这些区域干脆缺失,后期只能靠猜。
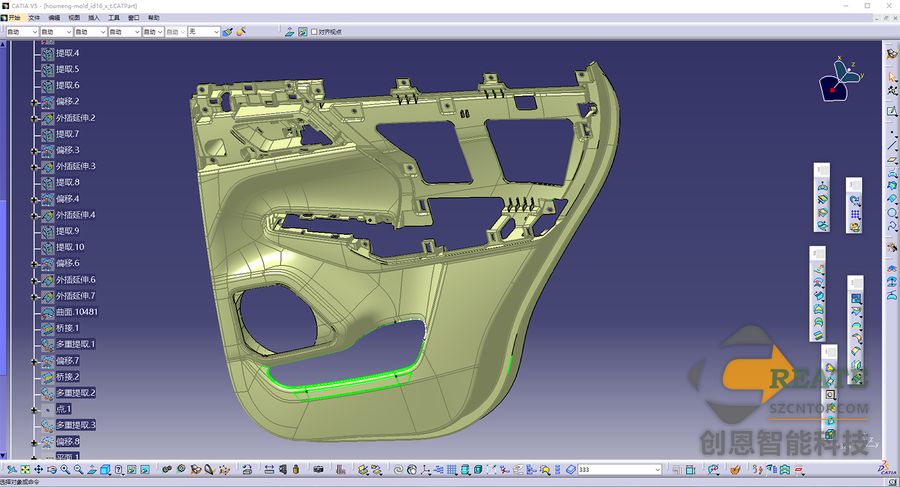
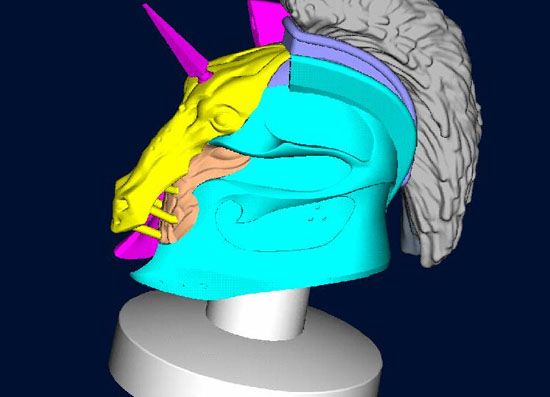
曲面拟合前,应先用点云提取关键边线、圆角分界和孔位中心线,把这些"骨架"钉死。很多数模对不上实体,是因为边界被光顺算法抹平了。保留特征边的做法是:边线单独拟合曲线,再用曲线约束曲面,而不是一上来就整体网格化。
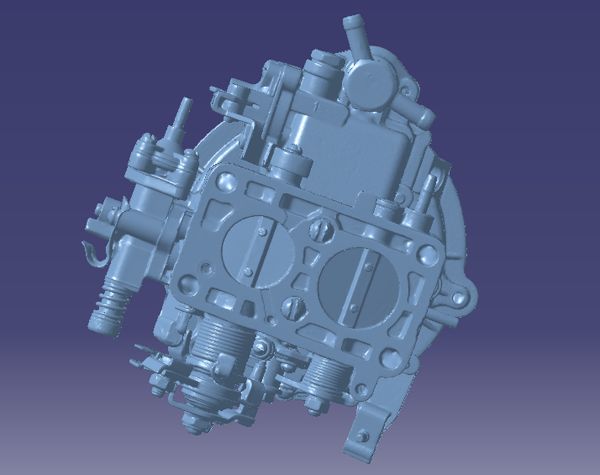
点云封装成网格后,主流做法是先建基础曲面再用曲面编辑对齐。对A级曲面要求高的外观件,要用连续曲率衔接,避免肉眼可见的折痕;对功能件,则保证关键尺寸公差优先,光顺性次之。重构时反复把数模反投影到点云上比对偏差,把最大偏差压到工艺允许范围内。
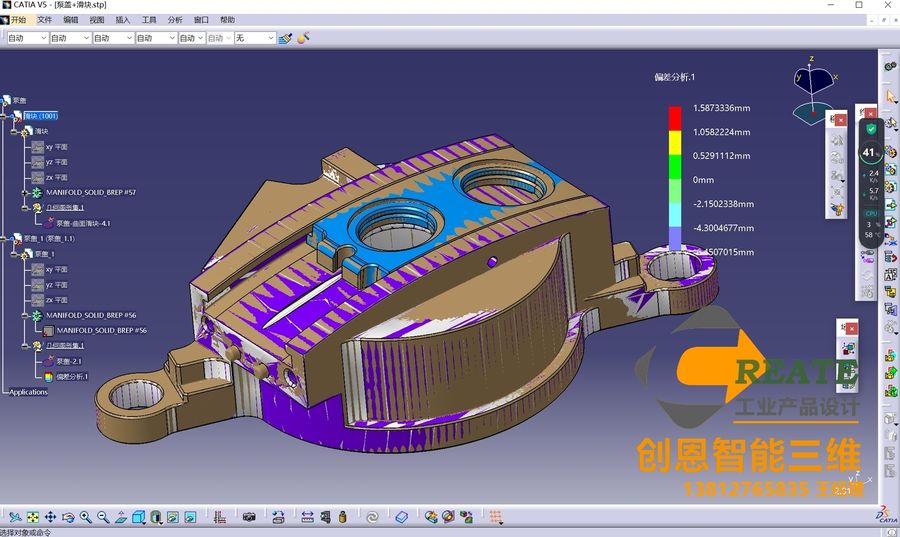
逆向成果靠肉眼看不稳,应生成偏差色谱图,绿色代表贴合、红蓝代表偏离。约定好整体偏差和单点偏差阈值,比如整体控制在零点一毫米内、单点不超过零点三毫米,超差区域回到扫描或拟合步骤修补。带这份报告交付,客户验收才不扯皮。
复杂曲面逆向是扫描与建模的接力赛,交接处最容易掉棒。把路径规划、特征保边、约束拟合和偏差闭环四步前置协同,既能少返工,又能交出客户敢拿去开模的干净数模。
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。