配准是逆向精度的第一道闸:先靠标志点或特征做粗配准把两片点云拉到同一坐标系,再用 ICP 精配准迭代收敛到 0.01mm,重叠率不足 30% 就会局部翘曲漂移。
标志点法最稳:贴 4–8 个非共面标志点,软件自动求刚体变换,适合无特征曲面;有孔、边、平面时可用特征配准。粗配准残差要 <1mm 才交给 ICP,否则易陷局部最优。
ICP 迭代 50–200 次,收敛阈值取均方误差变化 <0.01mm 或点距中位数 <0.03mm 即停。过早停止留残差、过度迭代放大噪声,靠监控收敛曲线判断比固定次数更可靠。
两片点云共同区域低于 30% 时约束不足,配准矩阵会被少数点带偏,出现"头对齐脚歪"。补扫增加重叠到 40–60%,并在重叠区检查色差是否均匀。
发现翘曲先回退到粗配准,检查标志点是否遮挡或贴歪,剔除离群点后重跑。多站拼接用全局优化(BA)把误差均摊,整体 RMS 控制在 0.03mm 内再建模。
先统计滤波剔除超出 3 倍中值绝对偏差的点,再用半径滤波去孤立噪点;标志点附近残留用 ROI 裁剪。剔除比例宜 <5%,过多说明扫描本身有问题,应重扫而非硬删。
超过 4 站拼接用全局光束法平差(BA),把误差均摊到全模型,整体 RMS 比逐对拼接低 30–50%。优化后检查闭环残差,首尾站偏差应 <0.05mm,否则补站重扫。
写清:粗配准方法、重叠率、ICP 迭代次数与收敛阈值、最终 RMS、最大局部偏差。把这五项钉进 SOP,不同操作员结果才可比,客户验收也有抓手。
主流软件配准算法相近,但默认阈值不同(收敛 0.01–0.05mm、重叠 20–40%),同数据结果可差 0.02–0.05mm。跨团队协作统一软件与参数,并在报告注明,否则"都合格"却对不上。
同批次多件用同一标志点布点模板,脚本批量配准;模板化后单件处理从 10 分钟降到 2 分钟。把成功参数存为项目预设,新人也能复现,是逆向团队的效率杠杆。
①重叠率 <30% 不验收;②配准 RMS >0.05mm 重扫;③离群点剔除 >5% 查源;④多站闭环残差 >0.05mm 补站。四条红线写入 SOP,任何一条不过都打回,逆向数据才有可信度。
把配准参数(重叠率、收敛阈值、迭代次数)与红线写进项目 SOP,不同操作员结果才可比;同批多件用统一标志点模板脚本批量跑,单件处理从 10 分钟降到 2 分钟。标准化是逆向从"个人手艺"变"团队能力"的关键一跃。
跨软件结果差 0.02–0.05mm 多因默认阈值不同,团队统一软件与参数并在报告注明;同批多件用统一标志点模板脚本批量跑。把参数存为项目预设,新人也能复现,逆向从个人手艺升级为团队标准能力。
同批次多件用统一标志点模板与脚本批量配准,单件处理从 10 分钟降到 2 分钟;参数存为项目预设,新人也能复现。把成功参数与红线写进 SOP,逆向从个人手艺升级为团队标准能力,跨项目结果才可比可对账。
把逆向测绘能力从"能扫出"推进到"能量化可用",正是工业设计服务的核心增量。配准不是一键魔法,重叠率与收敛阈值是硬指标,盯住它们模型才不漂。
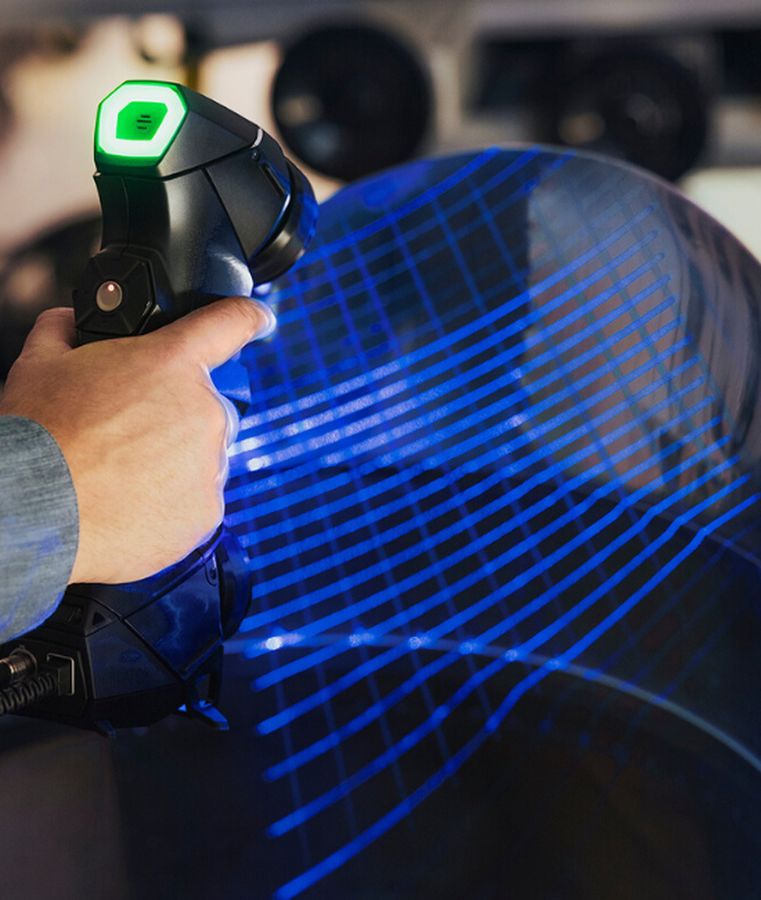
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。