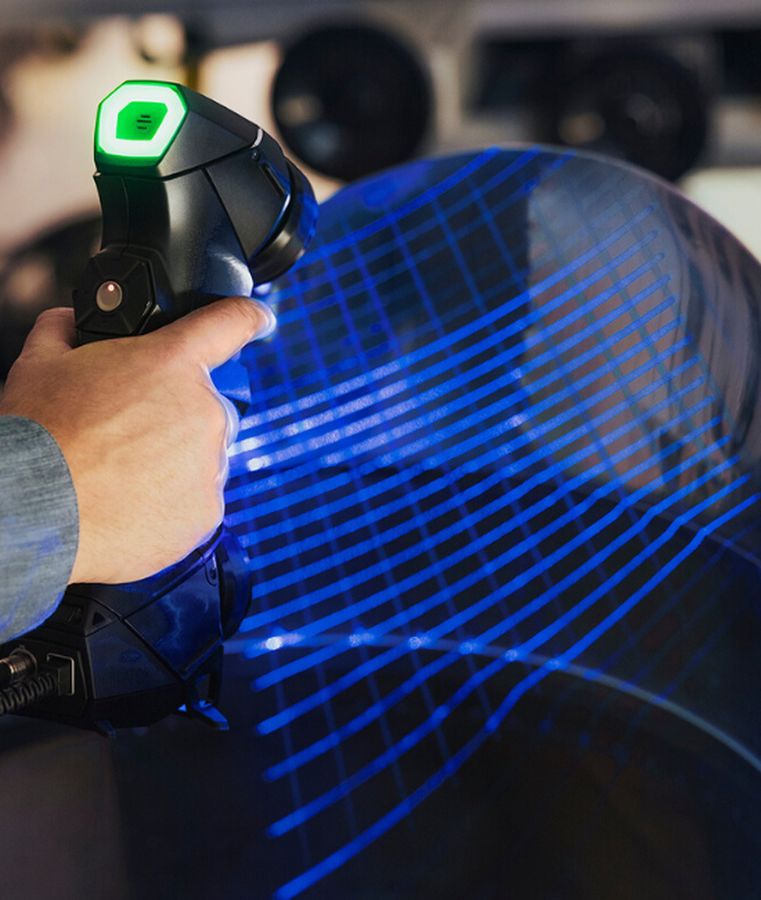
手持蓝光扫描适合 0.05–4m 的中大型件现场采集,体积精度约 0.05–0.1mm/m,单帧速率 20–40fps;但它怕强反光、透明与深孔,这些边界不清就会扫出一团噪声。
标称点精度 ±0.02–0.05mm,但体积精度随尺寸放大,1m 件约 ±0.05mm、4m 件约 ±0.1–0.15mm。精密小件仍建议固定式蓝光或关节臂,手持机定位的是"现场可达性"而非最高精度。
镜面、电镀、黑色吸光与透明件直接扫会丢点:反光喷显像剂、黑件打白垩粉、透明件涂薄粉或雾面处理。粉厚 5–10μm 要计入最终偏差,精密件慎用。
深孔底部、内腔与小于探头视场的缝隙扫不到,要换内窥镜头或补接触式测量。薄壁件(<1mm)易因振动漂移,用标志点固定并降低手持速度到 10fps 内。
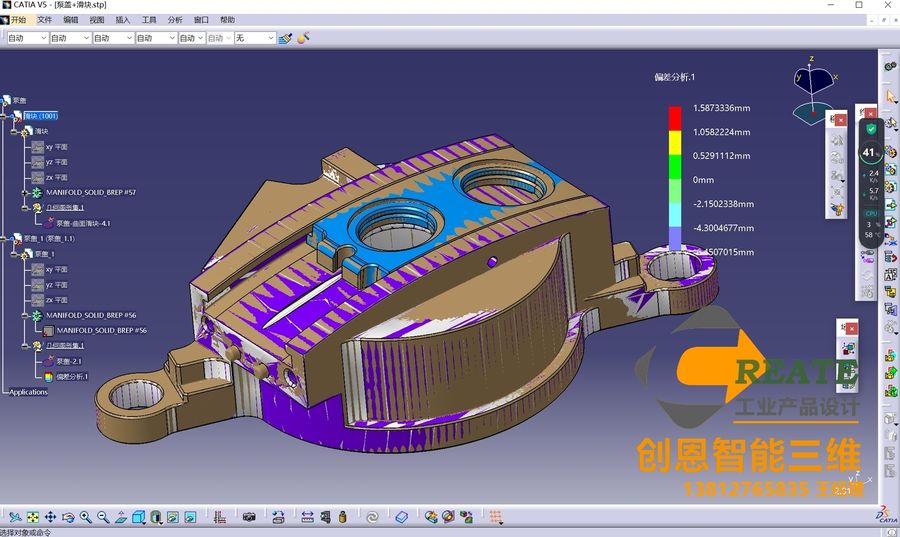
对比体积精度、最小点距、视场与软件拼接稳定性,再量典型工件试扫。预算有限就租机打样,用同一件对比两台设备的色差图再下单,比看参数表靠谱。
标志点间距取 80–150mm、非共面分布,避开圆弧与高光区;贴前擦净,用哑光圆点防反光。重叠区至少 3 个公共点,缺失会局部翘曲。大件分段扫时,段间接缝靠公共标志点闭合成环。
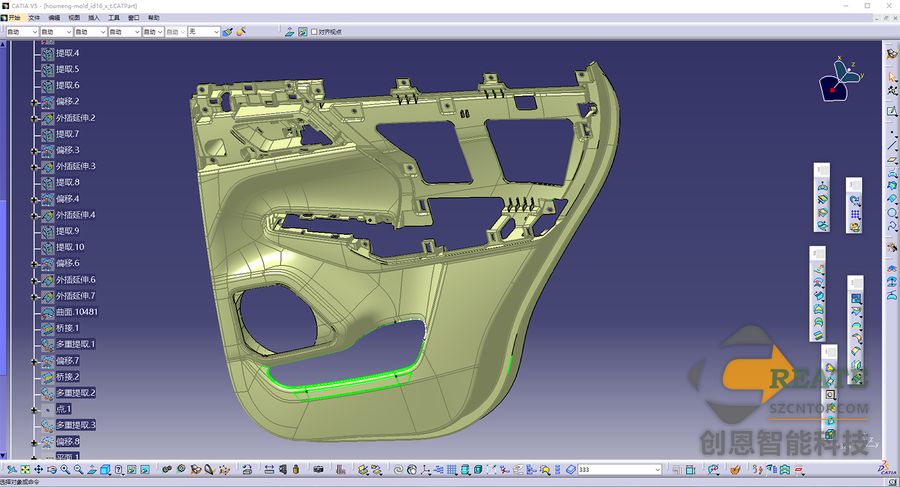
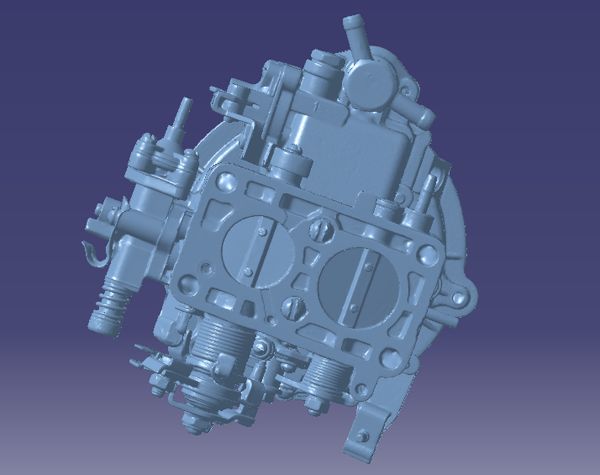
流程:去噪→抽稀→配准→封装(泊松/球状)→修补孔洞→减面。去噪阈值按点距 2–3 倍剔除离群;封装后检查流形是否封闭,非封闭件无法抽壳。交付前统一坐标到设计基准。
现场放标准球或量块,扫后比对直径偏差应在标称 ±0.05mm 内;超差查粉厚、振动或标定过期。每半天用标样复校,比出问题再返工省时。
避强光与振动,用遮光罩或暗房;工件固定用磁座或夹具,手持机抖动会糊点。大件分段扫,每段留 3 个以上公共点闭环。温湿度波动 >5℃ 会引起设备标定漂移,建议 20–25℃ 恒温。
交付 ASC/PLY 点云 + STEP 曲面 + 偏差报告三件套;点云保留原始密度供复核,STEP 供下游。约定坐标系与单位(mm),否则下游导入错位。格式在合同里写死,避免扯皮。
固定式(关节臂/蓝光台)精度高、适小件高精;手持式胜在可达大件与现场。原则:<0.3m 高精件上固定式,>0.5m 或不可拆件用手持。混用两台互补,比单押一种覆盖更全。
①量典型工件试扫出色差图;②比对体积精度与标称;③确认反光/深孔预处理方案;④算单件工时与数据后处理人力;⑤问清软件配准阈值。五步走完再签单,比只看参数表少踩九成坑,尤其避免"精度高但用不了"的摆设。
固定工件→布标志点(非共面、避高光)→分段扫描(每段≥3 公共点)→实时看重叠率→封装去噪。温湿度控 20–25℃、避强光振动,每半天用标样复校。把这条 SOP 固化,外业数据质量从"看运气"变"可预期"。
交付含 ASC/PLY 点云 + STEP 曲面 + 偏差报告三件套,约定坐标系与单位(mm)写进合同;现场每半天用标准球复校,标样直径偏差应 <0.05mm,超差查粉厚或标定过期。流程固化后,外业数据从"看运气"变"可预期",客户验收也有抓手。
把逆向测绘能力从"能扫出"推进到"能量化可用",正是工业设计服务的核心增量。选型先定工况边界,再谈指标,才不会被商家的"最高精度"带偏。
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。