逆向建模:点云到CAD逆向建模精度链
苏州工业设计知库站
2026-11-12 10:40:42
0 次浏览
逆向建模精度是"链式传递"的:扫描→配准→网格化→曲面拟合→特征重建,每步误差叠加,整体 0.05–0.10mm(工业件够用),正向修复后可压到
还有哪些需要重点把控?
- 技术:精度(适用)
- 结构光/蓝光:±0.01mm(≤500mm 件)
- 激光:±0.025mm(大件/深腔/铸锻件)
- CT:±0.005mm(内部几何/不可拆件)
- CMM 触针:±0.002mm(基准标准)
还有哪些需要重点把控?
- 扫描 0.01–0.03 → 配准 0.02–0.05 → 网格化 0.01–0.02 → 曲面拟合 0.02–0.05 → CAD 重建 0–0.02mm;整体 0.05–0.10mm。
还有哪些需要重点把控?
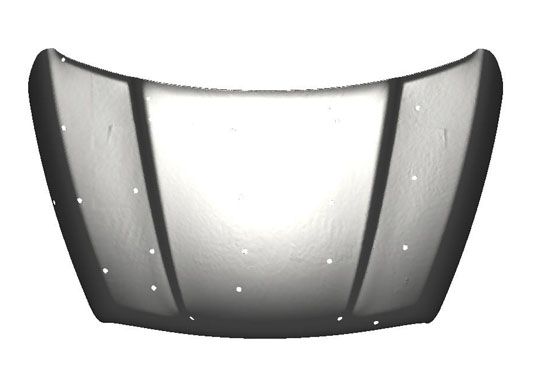
- 标记点"三三原则":每组 ≥3 点、间距 ≥50mm、三点不共面、三角错位;共面/低密度时拼接误差可达 0.87mm(失控)。
- 点云四步:统计离群去噪(邻域=平均点距 1.5×)→ ICP 对齐(收敛 ≤0.02mm)→ 泊松补洞(depth 8)→ 转 ISO 841。
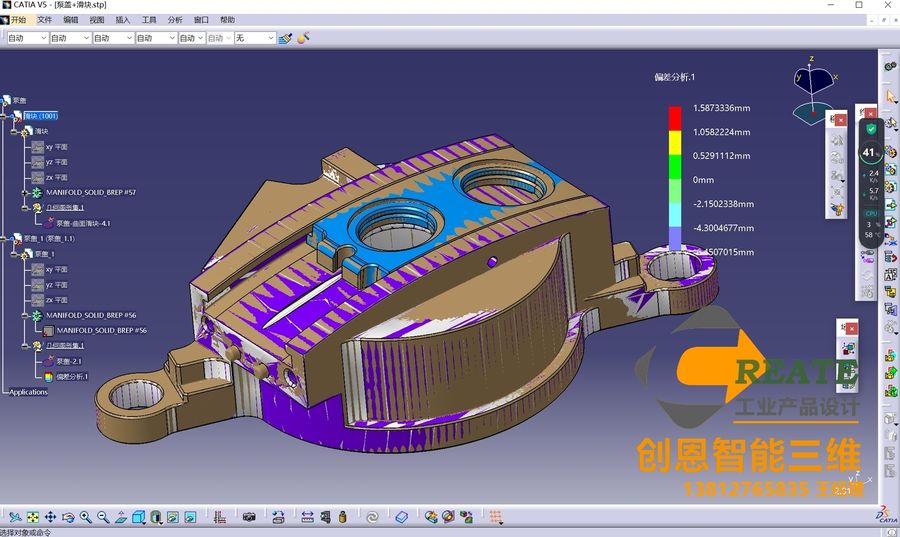
- 交付验证:以原始点云为基准做偏差色谱,最大偏差 ≤0.05mm 方可交付。
- NURBS 拟合阶次常用 p=q=3;研究验证重建 RMS 0.023mm / 最大 0.061mm,航空机匣界面重建平均误差 0.0017–0.0049mm。
还有哪些需要重点把控?
- 上游:09-16 工业CT无损检测与三维扫描精度选型(CT/CMM 设备精度)
- 同批: CT ASTM E505 孔隙验收、 CMM 不确定度
哪些场景该用、哪些要避开?
- **三类配准方法边界**:标靶法(公共标靶 ≥3/相邻站,工程实践建议 ≥4;稳定、适合大项目,代价是布设耗时+依赖通视)|点云到点云 ICP(免布靶快,但依赖重叠度与几何特征,重复几何敏感、scan drift 风险高)|混合法(标靶定骨架 + ICP 精修)
- **全局 vs 局部配准**:逐站局部配准误差累积(长走廊/多层建筑整体畸变);全局整体配准整网优化、残差均匀分摊——大型项目必须走全局
- **误差源五项**:重叠不足、几何弱、控制点不当、测距过大、扫描时有动态物体
- **验收指标**:RMS 误差、残差分析、标靶偏差、点云偏差热图;Scan-to-BIM 建筑口径 3–5mm
- 工作流七步:扫描规划 → 布靶/几何参考 → 粗配准 → 全局配准(网络优化)→ 残差分析 → 精度验证 → 建模
- 业务口径:多站项目报价把"布靶/控制点"列显式工时项;用"全局分摊"解释同设备小件 ±0.01mm、大件只能 ±0.05mm
- > ,经王哥确认后与正文合并。
落到交付标准上该怎么讲?
逆向报价前置"公差包络确认"环节;≤0.002mm 高精件单列"正向修复/CMM 复核"加价项,避免客户按 ±0.01mm 压价导致返工亏本。
验收清单与常见误区有哪些?
- 量化指标「技术:精度(适用)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「结构光/蓝光:±0.01mm(≤500mm 件)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「激光:±0.025mm(大件/深腔/铸锻件)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「CT:±0.005mm(内部几何/不可拆件)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「CMM 触针:±0.002mm(基准标准)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 执行要点「扫描 0.01–0.03 → 配准 0.02–0.05 → 网格化 0.01–0.02 → 曲面拟合 0.02–0.05 → CAD 重建 0–0.02mm;整体 0.05–0.10mm。」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「标记点"三三原则":每组 ≥3 点、间距 ≥50mm、三点不共面、三角错位;共面/低密度时拼接误差可达 0.87mm(失控)。」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「点云四步:统计离群去噪(邻域=平均点距 1.5×)→ ICP 对齐(收敛 ≤0.02mm)→ 泊松补洞(depth 8)→ 转 ISO 841。」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「交付验证:以原始点云为基准做偏差色谱,最大偏差 ≤0.05mm 方可交付。」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「NURBS 拟合阶次常用 p=q=3;研究验证重建 RMS 0.023mm / 最大 0.061mm,航空机匣界面重建平均误差 0.0017–0.0049mm。」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「上游:09-16 工业CT无损检测与三维扫描精度选型(CT/CMM 设备精度)」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「同批: CT ASTM E505 孔隙验收、 CMM 不确定度」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「**三类配准方法边界**:标靶法(公共标靶 ≥3/相邻站,工程实践建议 ≥4;稳定、适合大项目,代价是布设耗时+依赖通视)|点云到点云 ICP(免布靶快,但依赖重叠度与几何特征,重复几何敏感、scan drift 风险高)|混合法(标靶定骨架 + ICP 精修)」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「**全局 vs 局部配准**:逐站局部配准误差累积(长走廊/多层建筑整体畸变);全局整体配准整网优化、残差均匀分摊——大型项目必须走全局」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
苏州工业设计知库站 · 点评
把逆向测绘从“能做出”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(成本、减重、良率、周期)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
常见问题(FAQ)
三维扫描的精度到底能到多少?
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
扫描出来的点云能直接用吗?
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
逆向测绘会不会侵犯别人的知识产权?
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。