CMM:买机器先看 GD&T 预算,再看机型——最紧公差 <0.01mm 才必须上 CMM;外协 €700–1,000/件,约 80 次/年 为自购/外协盈亏平衡。 点云:交付质量一半在设备、一半在软件链与滤波参数——标准化三步(离群点移除→拉普拉斯平滑→泊松重建)可使结构完整性 98.2%+。
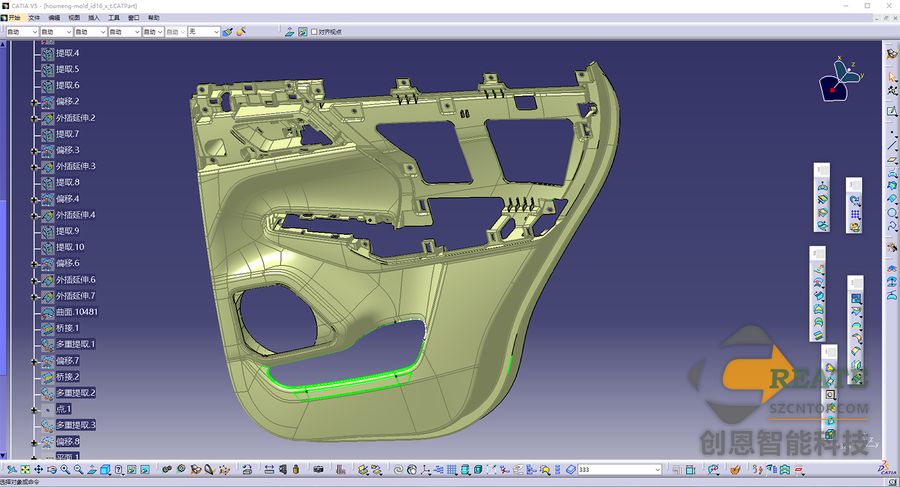
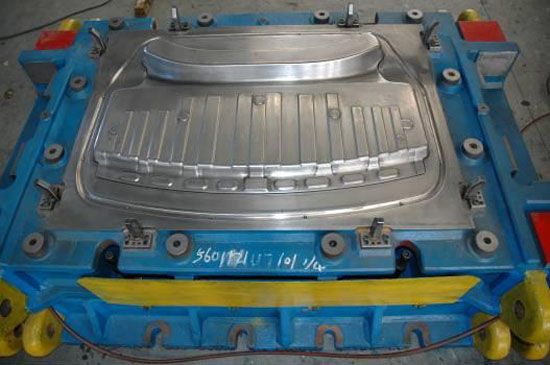
1. 精度分级(ISO 10360/MPE):普通 2.5+L/300 μm,高端 0.7+L/400 μm;蔡司 CONTURA (1.7+L/350) μm、重复性 0.5μm、温漂 <0.1μm/℃。 2. 机型决策:固定桥式(0.002mm,20±0.5℃,2000kg 地基);车间级(重复性 0.005mm、0.5μm/mm,18–22℃±1K,可 24/7);便携臂(0.03–0.05mm,1.5–3.0m,现场不动件);影像仪(0.001mm,仅 2D,不能测 3D 垂直度/平面度)。 3. 门槛:最紧 <0.01mm → 卡尺/高度规出局;复合模具预算常为平面度 ±0.01–0.05mm、垂直/平行 0.05–0.10mm。 4. 投资:外协 €700–1,000/件,约 80 次/年盈亏平衡;3 轴桥式 US$3,000–50,000;软件基础 10 万 / 全功能 30 万;年服务费设备价 8–10%。 5. 环境:20±1℃、梯度 ≤0.5℃/h、振动 <0.01mm/s、气浮 0.4–0.6MPa、测针每日标准球、测力 0.1–1N。 6. 应用:汽车约占 40%(单线可布 28 台网络);航空叶片型面 0.005mm 内(龙门式);医疗需 FDA 21 CFR Part 11。 1. 流程:坐标归一 → 统计离群点移除(邻域 50、σ1.8;或 0.3mm/σ2.0)→ 拉普拉斯平滑 3 次 → 泊松重建(深度 8)→ 网格封装(体素 0.05–0.1mm)。 2. 扫描前:显影剂 0.03–0.05mm;标记点 ≥6 非共面/直径 2–4mm/间距 ≥30mm;手持重叠率 60–75%;转台 分辨率 0.05mm/曝光 12ms/激光 70%。 3. 软件:Geomagic Wrap/Design X(拟合≈98.7%,±0.05mm 色差,输出 STEP/IGES,保留参数树;门槛高);Siemens NX/CAXA(ISO 1101 比对,门板模具修复一致性 +41.3%);3D INSVISION(国产,±0.018mm,0.1mm 体素);MeshLab(开源);PolyWorks(大型铸件)。 4. 面数策略:3D 打印保留 95% 特征→二进制 STL;CAD 编辑压缩至 30–40% 并手动校验孔位/卡扣/R 角。 5. 选型:中小制造(预算中等)→ 思看 3DeVOK MT + QUICKSURFACE;规则五金/模具件(预算有限)→ 本土一体化;复杂自由曲面+专业团队+预算充足 → Geomagic。
把逆向能力从“能做出”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(成本、减重、良率、周期)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
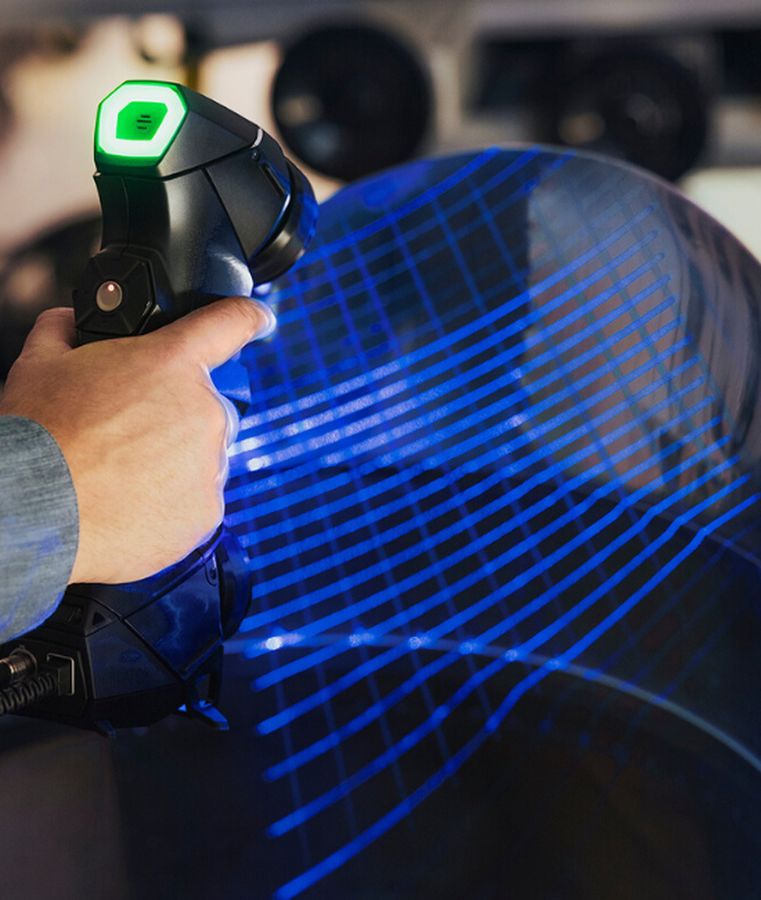
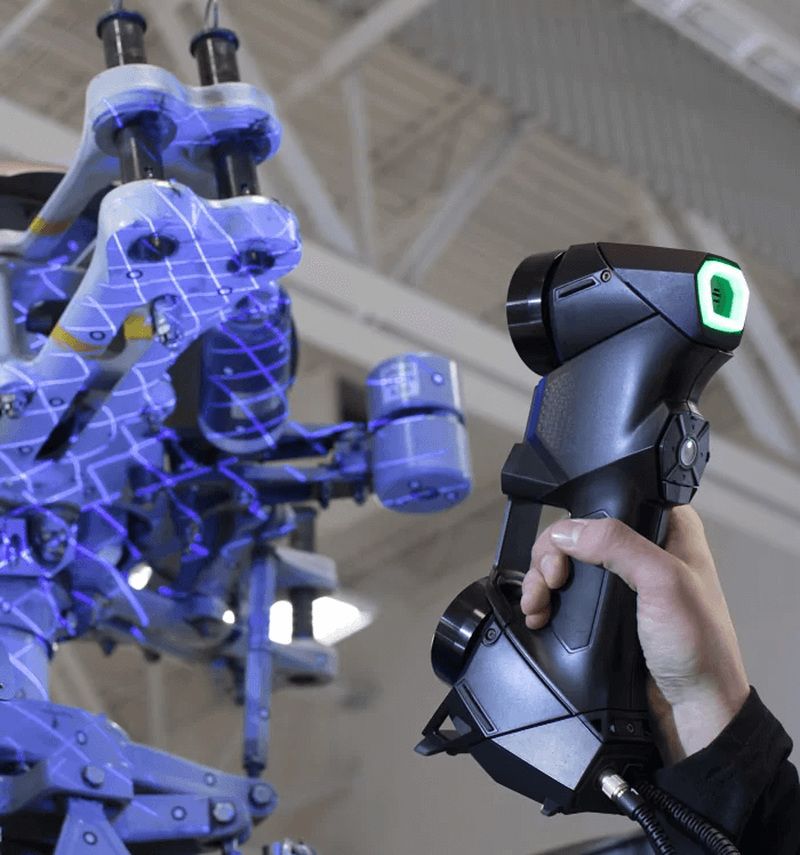
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
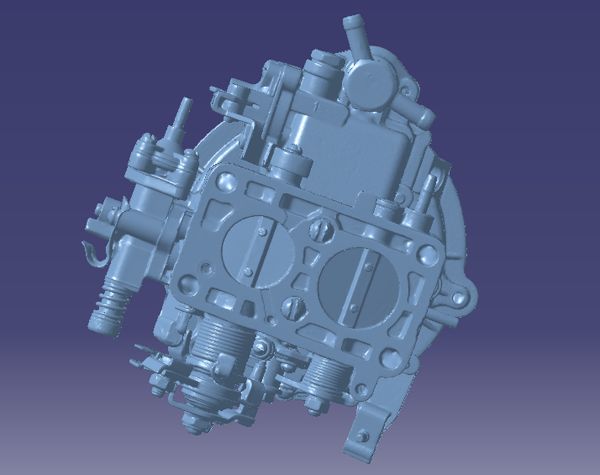
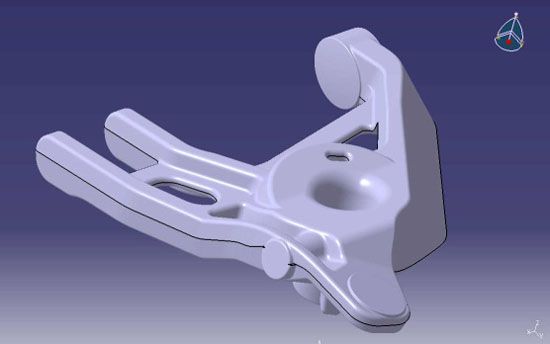
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。