影像测量仪(VMM / Vision Measuring Machine)用变倍镜头 + CCD + 多区 LED 光源 + CNC 平台,对薄壁/敏感/平面件做非接触 2D 尺寸检测,精度可达 (1.5+L/200)µm、重复性 ±2µm;是与接触式 CMM 互补的"怕碰件 / 大批量平面件"检测主力。
1. 精度公式:主流 (1.5+L/200)µm(L 取 mm,如 Easson);入门级 (3+L/200)µm;高端 1.4+L/250。重复性 ±2µm(高端 1.75µm)。2D/3D 分档常见 1D:1.6+L/200、2D:1.9+L/150、3D:2.4+L/150。 2. 光学:物方放大 0.7–4.5X、影像放大 20–125X(最高 210X);轴显示分辨率 0.01µm(0.00001mm,绝对光栅尺);行程 300×200×200 ~ 800×600×300mm;8 区可编程 LED 光源(含蓝光源测反光金属)。 3. 选型 6 要素:① 测量范围 ② 光学放大 ③ 相机分辨率(2.3–5MP)④ 精度公式 ⑤ 传感器栈(仅相机 / +接触测头 / +激光)⑥ 吞吐。最小特征 <0.05mm 需 2D 精度起点 <2µm 且放大 8–12×。 4. 工具分工:VMM(非接触、2D 主导、薄壁/敏感/大批量平面件);投影仪(便宜耐造,纯 2D 轮廓);CMM(接触 3D,含隐藏特征);激光跟踪仪(大尺寸)。
PCB/膜片/光学玻璃/电子元件/连接器/精密机械平面件/医疗薄壁件的 2D 轮廓、孔位、边距、角度批量检测。不适用:纯 3D 含隐藏特征件(用多传感器 CMM 或激光跟踪仪)。
把设计能力从“能做出”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(成本、减重、良率、周期)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
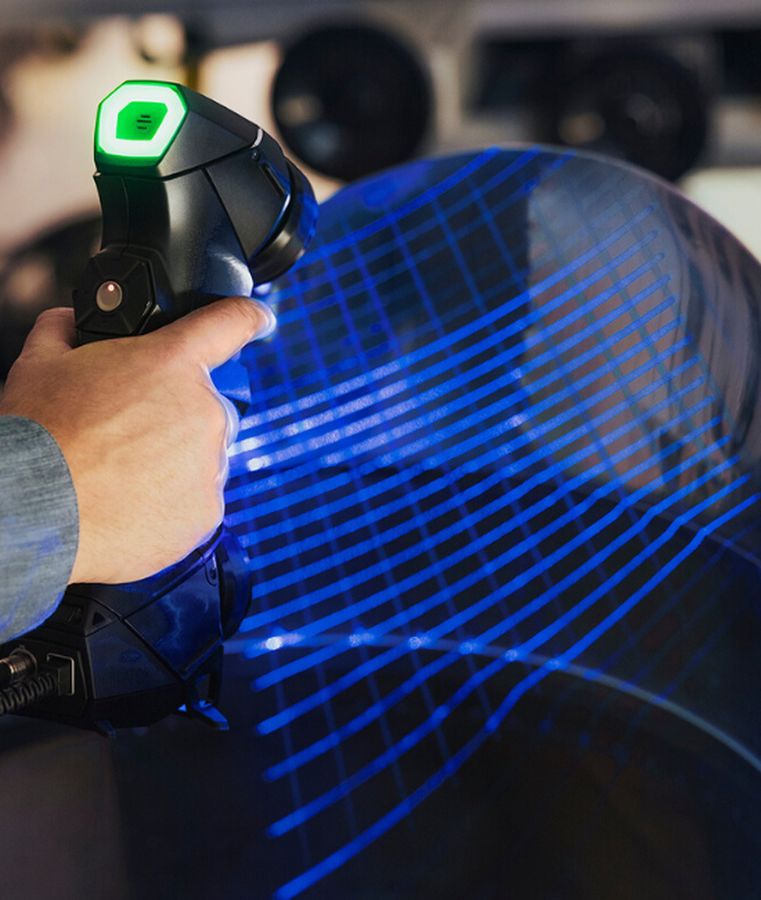
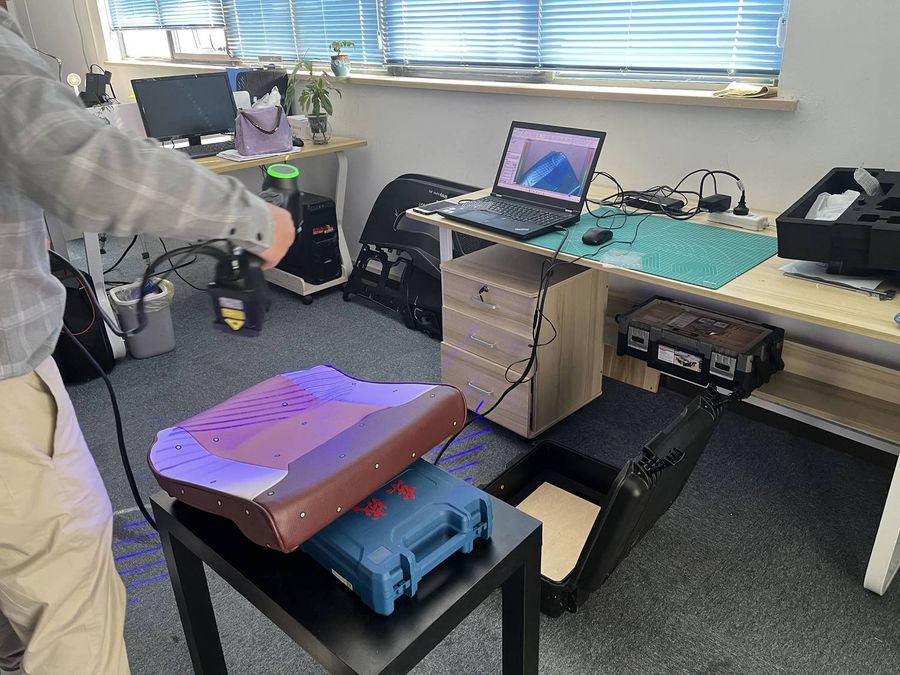
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
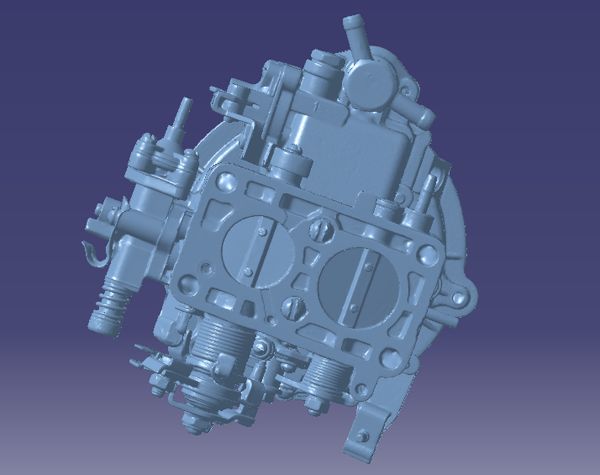
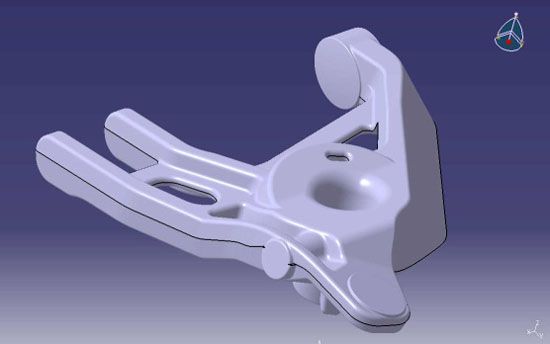
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。