谐波减速器是机器人"关节心脏":单级 30:1–320:1、超精密背隙 ≤1 arcmin、扭矩密度 15–40 Nm/kg、疲劳 10k–20k h;PEEK 柔轮耐 -40~180°C、10⁸ 次、减重 60%——把传动精度与寿命变成可对比的选型表。
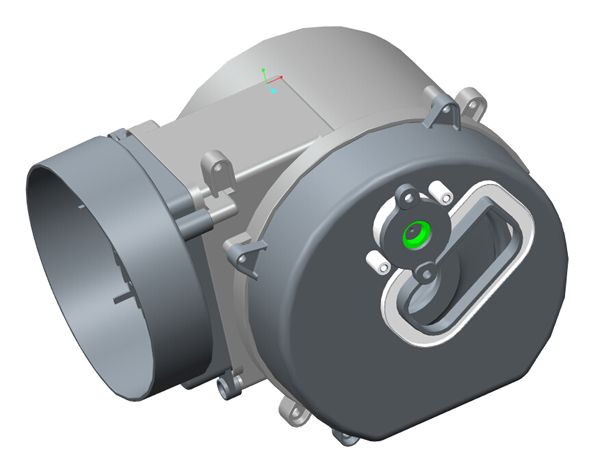
1. 传动比单级 30:1–320:1;额定扭矩 3–1236 N·m 覆盖全关节。 2. 背隙:超精密 ≤1 arcmin、标准 ≤3 arcmin、普通 3–5 arcmin(机器人用 ≤1–3)。 3. 扭矩密度 15–40 Nm/kg;扭转刚度 50–150 Nm/arc-min。 4. 疲劳寿命 10,000–20,000h @70% 额定。 5. PEEK 柔轮:耐温 -40~180°C、10⁸ 次循环、较金属减重约 60%。
人形/协作机器人关节、精密转台、航空航天指向机构、医疗手术机械臂。
把"谐波减速器选型量化表"纳入机器人/精密设备方案,输出背隙—扭矩密度—寿命匹配建议;与特可特沃关节壳体逆向形成"选型+仿形"联动。
- sourcebyspec.com / robotwale / harmonicdrive.net(谐波减速器规格与寿命)
把结构设计能力从“能做出”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(成本、减重、良率、周期)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
排在前三的是壁厚不均导致缩水、忽略拔模斜度导致脱模拉伤、加强筋设计不当导致表面凹陷。这三类的共同点是在外观阶段看不出来,到试模才暴露,修改成本已经很高。规避办法是结构细化时就把壁厚、斜度、筋位按材料与工艺规范逐条核对。
常见工程塑料的均匀壁厚多在一到三毫米,具体看材料流动性、零件大小和受力要求。关键不是取多少,而是均匀——厚薄过渡处要做渐变,否则冷却速度不一致会产生缩痕与翘曲。筋位厚度通常取主壁厚的一半左右,避免表面出现凹陷。
越早越好。可制造性设计的核心是让设计顺应工艺:分模线的位置、拔模方向、螺丝柱布局、装配顺序,这些在结构细化阶段就要定下来。等到开模前才做,能改的只剩局部圆角和斜度,成本与良率问题基本已经定型,此时再优化往往是加倍投入换小幅改善。