关节臂 CMM:量程 1.5–4.5m、精度 0.012mm(短臂)→0.055mm(长臂),免隔振地基与恒温间即可车间
关节臂 CMM:量程 1.5–4.5m、精度 0.012mm(短臂)→0.055mm(长臂),免隔振地基与恒温间即可车间测量;精度随臂长编码器误差累积下降——"短臂优于长臂、目标放臂长中段 2/3"是铁律。
设备/臂长、单点重复、体积精度、备注 PMT GAMMA 1.5m、—、0.012 mm、碳纤维臂 PMT GAMMA 2.5m、—、0.018 mm PMT GAMMA 4.5m、—、0.055 mm API ARM 2m(七轴)、0.022 mm、0.032 mm、8h 电池+WiFi API ARM 4.5m(七轴)、0.078 mm、0.089 mm、可联激光跟踪仪扩展 API Axxis 扫描系统、±0.02 mm(3σ)、±0.05 mm(2σ)、26k pts/s、景深 100–200mm FARO Gage、—、±0.013 mm、Gage Plus 用户实测 5.1µm FARO Fusion、—、0.051 mm(2σ)
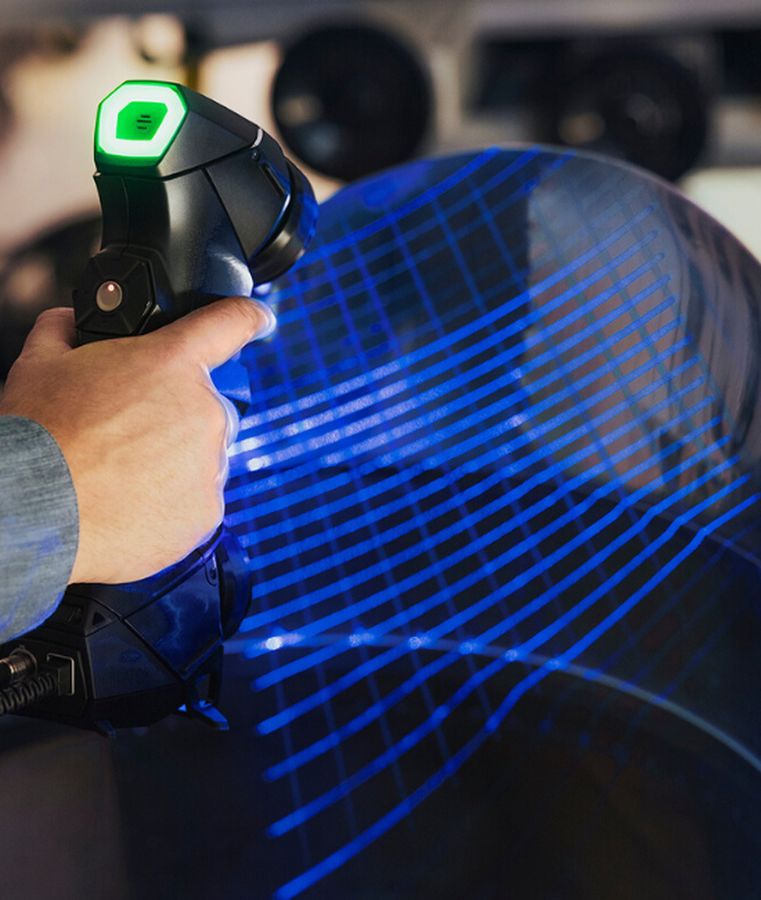
- 扫描头(API EYES):精度 ∓9µm、600,000 点/秒、蓝光 Class 2M、线分辨率 25µm。 - 标准:ISO 10360-8(关节臂激光扫描)、ASTM E2924-22(环境性能);IP54、0–45°C 温度补偿。 - 操作法则:目标特征置于臂长中段 2/3 包络内,避开近端/远端各 10%;同型号短臂一致优于长臂。 - 双模式:接触测头打 GD&T 特征 + 激光扫描取自由曲面——一台臂覆盖计量检测+逆向取点。
固定桥式 CMM(±0.001–0.005mm 房间级)→ 关节臂(0.012–0.055mm 车间米级) → 激光跟踪仪(15µm+6µm/m 百米级,09-23 b06)→ 手持扫描双路线(蓝光/激光,09-23 b07)。按"件大小+精度门槛+现场条件"三问派单。
- "臂长中段 2/3"写进交付规范;车间在线首件/夹具验证/外勤服务按此派设备。 - 与 b04 CMM 不确定度卡、b06 激光跟踪仪卡互链,形成完整测量能力矩阵对外资产。
- cmm-solutions.co.uk《PMT GAMMA Measuring Arms》 - apiasean.com API Portable Articulated Arm(2–4.5m 规格表) - instrumenthive.com API Axxis Portable 3D Laser Scanning System - industrialmonitordirect.com《FARO Arm Portable CMM: Selecting, Setup, and Accuracy Guide》 - mskcnctools.com 关节臂产品页(分辨率 0.02mm)
把逆向能力从“能做出”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(成本、减重、良率、周期)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
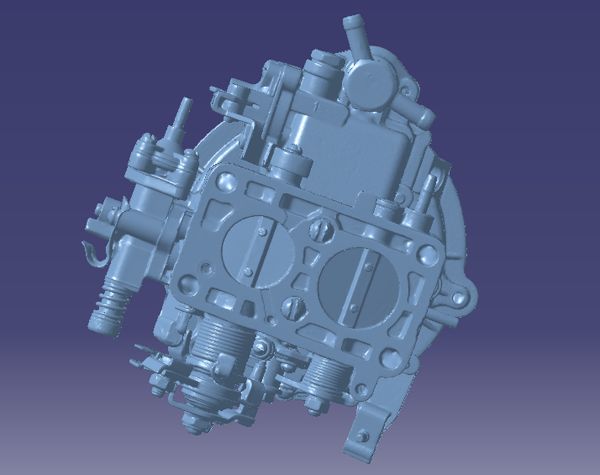
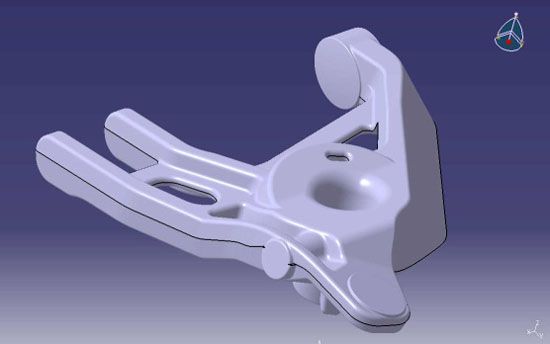
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。