逆向测绘:点云NURBS曲面重建与逆向交付标准
苏州工业设计知库站
2026-11-09 10:21:33
0 次浏览
把"点云 → NURBS G2 连续 + 偏差检测报告"做成逆向交付标准件,明确"锐边保留"边界;对外用"RMSE <1
现场落地要盯住哪几步?
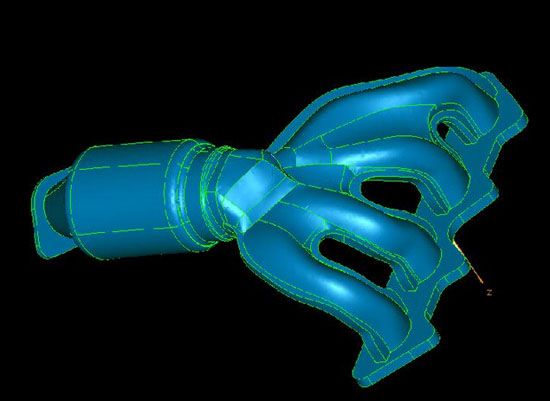
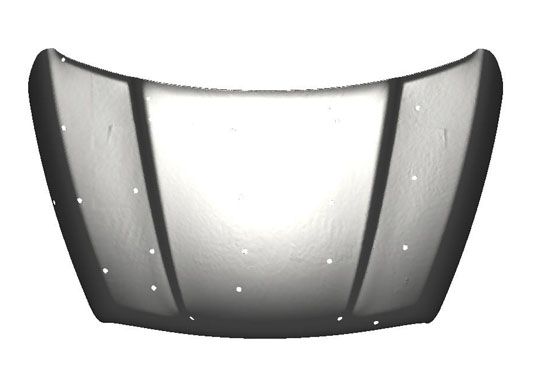
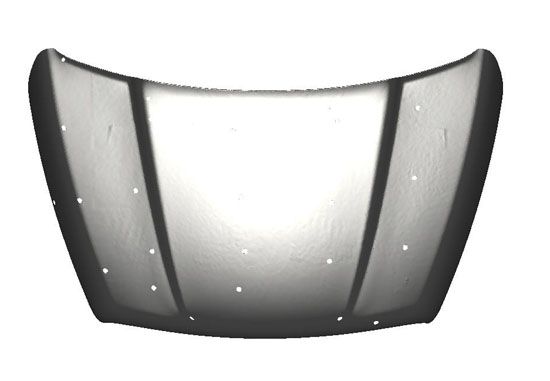
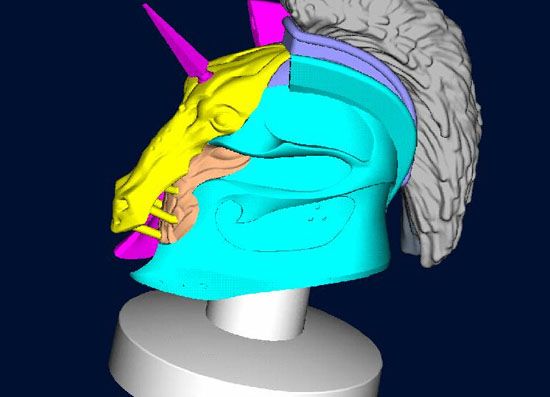
- 点云清洗(去噪/去离群/降采样)→ 多视注册(ICP 迭代最近点,亚毫米对齐)→ 网格化(三角面近似)→ NURBS 拟合(G0/G1/G2 连续)。
还有哪些需要重点把控?
- ICP 多视注册:亚毫米对齐(错位致几何畸变)
- 武大地面雷达 NURBS:均方/平均误差 0.1mm 级(散乱点云)
- 生成式算法 vs 原网格:最大 0.37–0.77mm / RMSE 0.38–0.77mm(MDPI 2026)
- 生成式 vs 专家手工:最大 0.71mm / RMSE 0.72mm(均 <1mm)
- 连续性:G0 无缝 / G1 切向 / **G2 曲率连续**(模具型面·航空叶片必需)
常见的失败模式和误区有哪些?
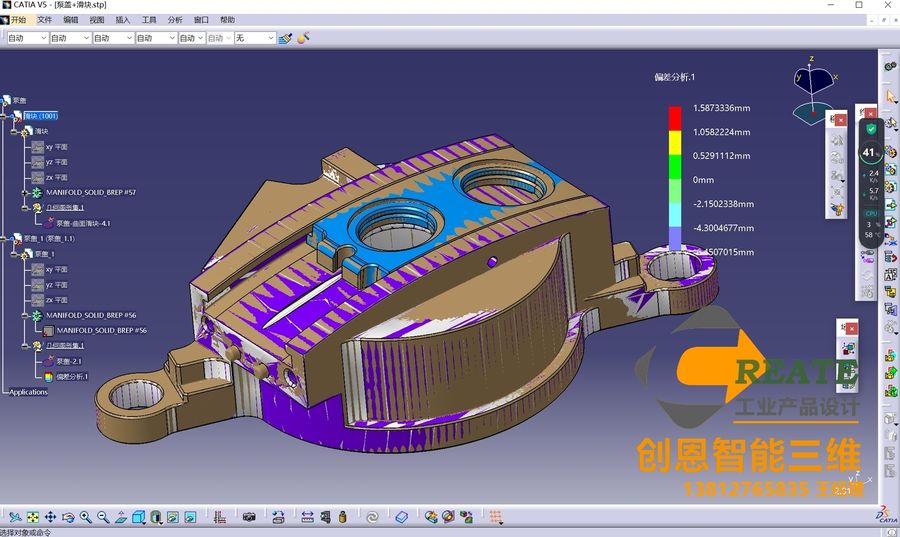
- 自动平滑会"磨掉"真实锐边/几何不连续(翼面后缘示例)——工程件须保留功能精度,不能全信"一键重建"。交付须附 CAD vs 扫描**偏差检测报告**(STEP/IGES/sldprt/prt)。
落到交付标准上该怎么讲?
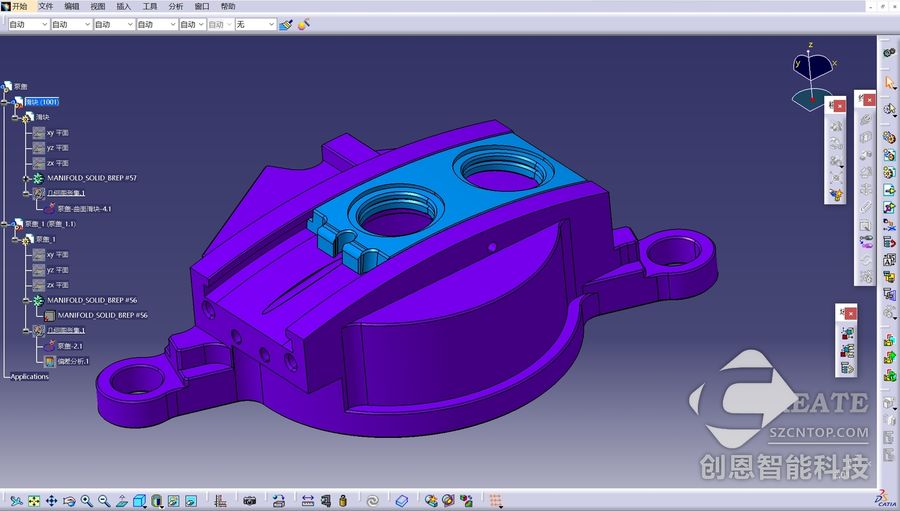
把"点云 → NURBS G2 连续 + 偏差检测报告"做成逆向交付标准件,明确"锐边保留"边界;对外用"RMSE <1mm、G2 连续"建立专业形象,与 b03 扫描精度分档拼成"采得到 → 建得准 → 检得出"全流程。
验收清单与常见误区有哪些?
- 量化指标「ICP 多视注册:亚毫米对齐(错位致几何畸变)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「武大地面雷达 NURBS:均方/平均误差 0.1mm 级(散乱点云)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「生成式算法 vs 原网格:最大 0.37–0.77mm / RMSE 0.38–0.77mm(MDPI 2026)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「生成式 vs 专家手工:最大 0.71mm / RMSE 0.72mm(均 <1mm)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 量化指标「连续性:G0 无缝 / G1 切向 / **G2 曲率连续**(模具型面·航空叶片必需)」要锁死上下限并写进检验卡,越界即判废,避免量产返工。
- 执行要点「点云清洗(去噪/去离群/降采样)→ 多视注册(ICP 迭代最近点,亚毫米对齐)→ 网格化(三角面近似)→ NURBS 拟合(G0/G1/G2 连续)。」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
- 执行要点「自动平滑会"磨掉"真实锐边/几何不连续(翼面后缘示例)——工程件须保留功能精度,不能全信"一键重建"。交付须附 CAD vs 扫描**偏差检测报告**(STEP/IGES/sldprt/prt)。」应在工艺 SOP 里单列为一行强制确认项,落地时最容易出错。
同品类还有哪些可借鉴的做法?
首件检验的价值在于把图纸上的每一个要求与实测值逐一绑定,而不是抽查关键尺寸。按 AS9102 的做法,报告由三部分组成:Form 1 确认零件号、图号版本与订单版本一致(不一致即作废);Form 2 确认材料证书、特殊过程(热处理、表面处理)证书与功能测试数据齐全(缺失即暂停);Form 3 对图纸上每一个尺寸、形位公差乃至全局技术说明进行编号,逐项记录实测数值、测量方法与设备编号。测量设备精度应显著优于被测公差(通常按 10:1 要求),并在校准有效期内。在汽车供应链中,首件检验作为 PPAP 的第 9 要素提交,同时需提供初始过程能力(Cpk/Ppk)、测量系统分析(MSA)等共 18 项内容,提交等级通常为 Level 3。设计变更、制造地变更或停产超过两年都需要重新执行首件检验。
苏州工业设计知库站 · 点评
把逆向测绘从“能做出”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(成本、减重、良率、周期)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
常见问题(FAQ)
三维扫描的精度到底能到多少?
手持式激光扫描仪的标称精度多在零点零几毫米,但实际精度受工件表面状态、环境和拼接次数影响,反光、深色、透明件需要喷粉处理,工程上通常按零点一毫米量级来使用。要求高的配合面不建议只靠扫描数据,要用三坐标或量具复测关键尺寸后再建模。
扫描出来的点云能直接用吗?
不能直接用。点云是海量离散点,需要经过降噪、补洞、对齐坐标系、封装成网格,再在三维软件里按特征重新建模,才能得到可用于加工或开模的数模。直接把点云转成三角面片去开模,面片不光滑、无法编辑,几乎没有工程价值,这也是逆向测绘必须配建模工序的原因。
逆向测绘会不会侵犯别人的知识产权?
要分三层看:尺寸、公差这类客观事实不受保护;产品的技术方案受专利保护,照抄可能构成侵权;外观造型受外观设计专利保护,整体摹仿风险最高。相对安全的做法是用于自家停产件复制、维修修复或兼容性重新设计,并且造型上做实质性改动、留存设计过程稿。