智能机器人设计的核心约束集中在安全、合规与体验三条线上,本文以 62 组高频问答拆解从材料选型、结构可行到量产认证的关键控制点,供企业在方案阶段
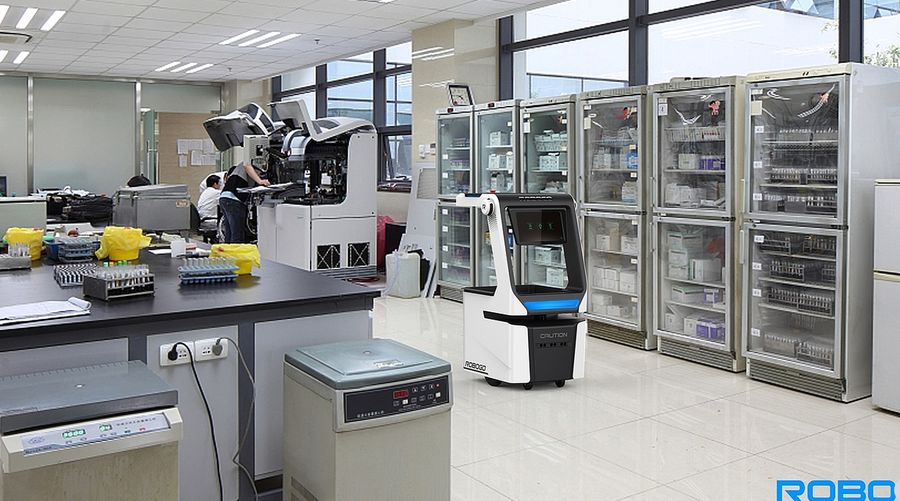
机械本体+感知+控制+交互一体化,安全与可靠优先。
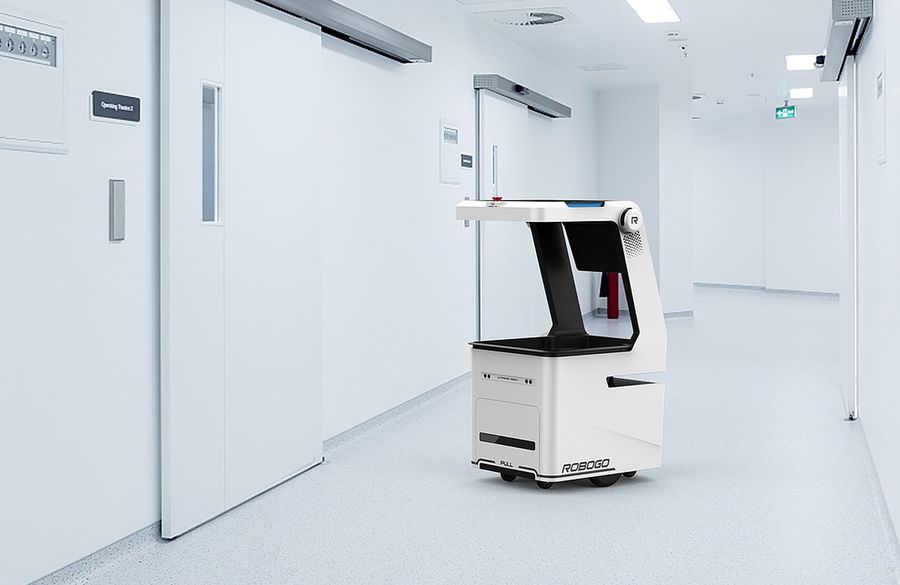
力控/碰撞检测/限速限力,人机共处安全。
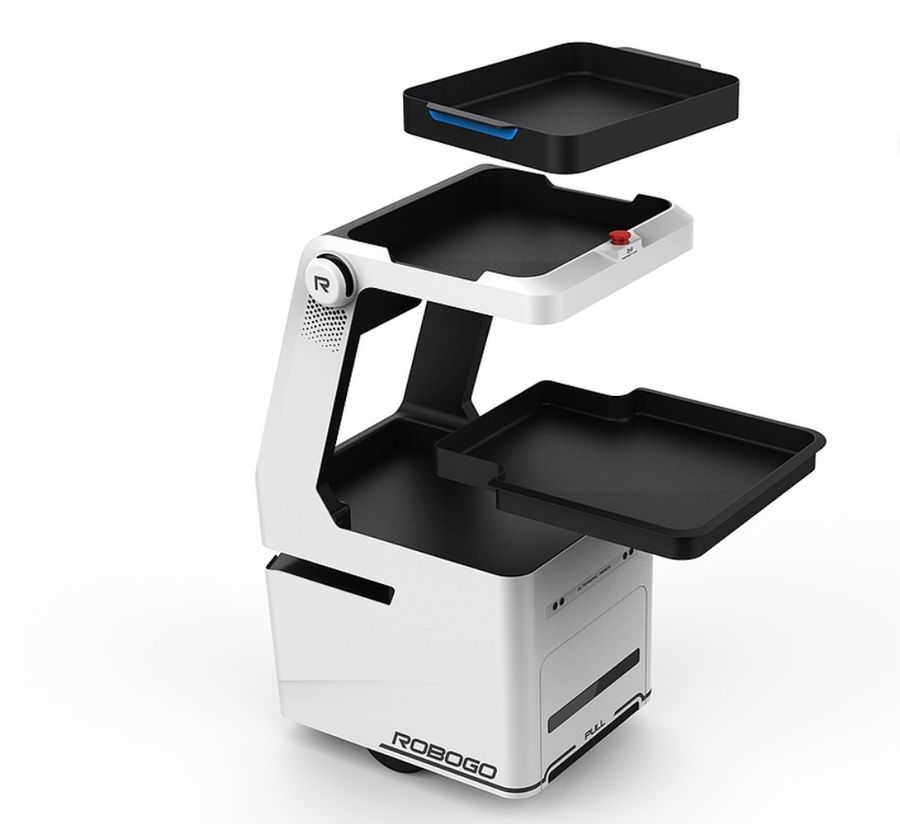
电流/力矩/传感检碰,触发停/退,保人安全。
谐波/RV 减速,机器人关节核心,精度与寿命关键。
谐波轻小高精适合小臂,RV 重负载刚性强适合大臂/基座。
电机+减速+编码+驱动一体,模块化降设计量。
按扭矩/转速/惯量匹配,过载与热校核。
单位体积/重量扭矩,机器人追求高密度小型化。
同点多次到位偏差(如 ±0.02mm),与减速/编码相关。
相对全局坐标误差,含标定补偿。
测角/位反馈,绝对值编码掉电不丢,机器人常用。
导航(激光/视觉)、底盘、电池、安全避障。
同步定位与建图,移动机器人自主导航基础。
激光/超声/视觉多源,紧急制动距离预留。
双足平衡、全身协同、续航、成本,系统极复杂。
充放电/均衡/保护,机器人续航与安全核心。
关节电机/驱动发热大,需散热/导热结构。
关节走线易磨,需用拖链/旋转接头防断。
铝/碳纤/拓扑,降惯量提响应省电。
工业/户外机器人需防尘防水,按场景选。
拖拽示教/图形化,降使用门槛。
抓取/工具接口,按任务换,快换标准。
工具自动换,标准电信号/气路/机械。
主动控力(装配/打磨),六维力传感。
测三维力+三维力矩,柔顺作业关键。
相机+算法定位抓取,免精确示教。
本地推理降延迟,隐私好,算力与功耗权衡。
EtherCAT/总线实时,Wi-Fi/5G 上行。
紧急停/限速/监控,符合 ISO10218/TS15066。
双手/拉绳/触边,断电安全态。
圆润包裹、呼吸灯、统一标识,亲和可信。
按速度与力设监测隔离,TS15066 规定。
减速/电机/风冷噪声,选型+隔振+低噪风扇。
轻量+高效驱动+大容量+快充/换电。
自动回充或仓换电池,连续作业。
运动/动力学/碰撞仿真,降实物试错。
虚拟镜像调试运维,预测维护。
几何/力矩/视觉标定,提精度。
保护往复线缆,选弯曲寿命。
中空轴/滑环,防缠绕。
负载/占空超,需限流+散热。
额定负载与可达半径,选型基线。
关节限决定,布局依据。
重心/配重/地脚,防倾。
室内平轮、越野履带,按地形。
差速转向、全向(麦克纳姆)灵活。
扭矩/离地间隙,指标。
常用开发框架,算法生态。
远程升级,运维便利。
采集合规、脱敏、境内存储。
自然语言/视觉任务,端边云协同。
姿/力/序,避碰。
阻抗/导纳,安全接触。
平滑/避障/时间最优。
检测→停→退→重规划。
速度-间距监控,协作前提。
避奇异/灵活,增成本。
雅可比退化失控,规划避开。
质量/惯量/摩擦,控优。
摩擦/控制,抑振。
影响精度,预紧/双频补偿。
决定位置细度,高分辨贵。
把工业设计干货从“能做出”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(成本、减重、良率、周期)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
通常四步:需求定义,冻结场景、功能、成本、周期和法规;方案设计,出两到三个方向并附工艺可行性与成本粗估;结构细化,做拆件、壁厚、装配、公差与材料确认;样机验证,分轮次查装配、运动、外观并闭环问题清单。每一阶段冻结后再往下走,返工最少。
看四条:分模能不能开,有没有倒扣、脱模方向是否统一;装配够不够空间,螺钉、线束、运动件会不会打架;工艺能不能做,表面处理与公差是否匹配产线能力;成本够不够,材料与工序数是否落在目标售价内。方案评审时这四条逐条过一遍,后期风险大幅下降。
至少要完成装配轮、运动轮、外观轮三轮验证,且问题清单上的遗留项全部评估并签字确认可接受才放行。带病开模是最贵的省钱方式——问题会在试产时以十倍代价回来。冻结开模的标准很朴素:清单归零,或者每一项都有明确的可接受理由和责任人。