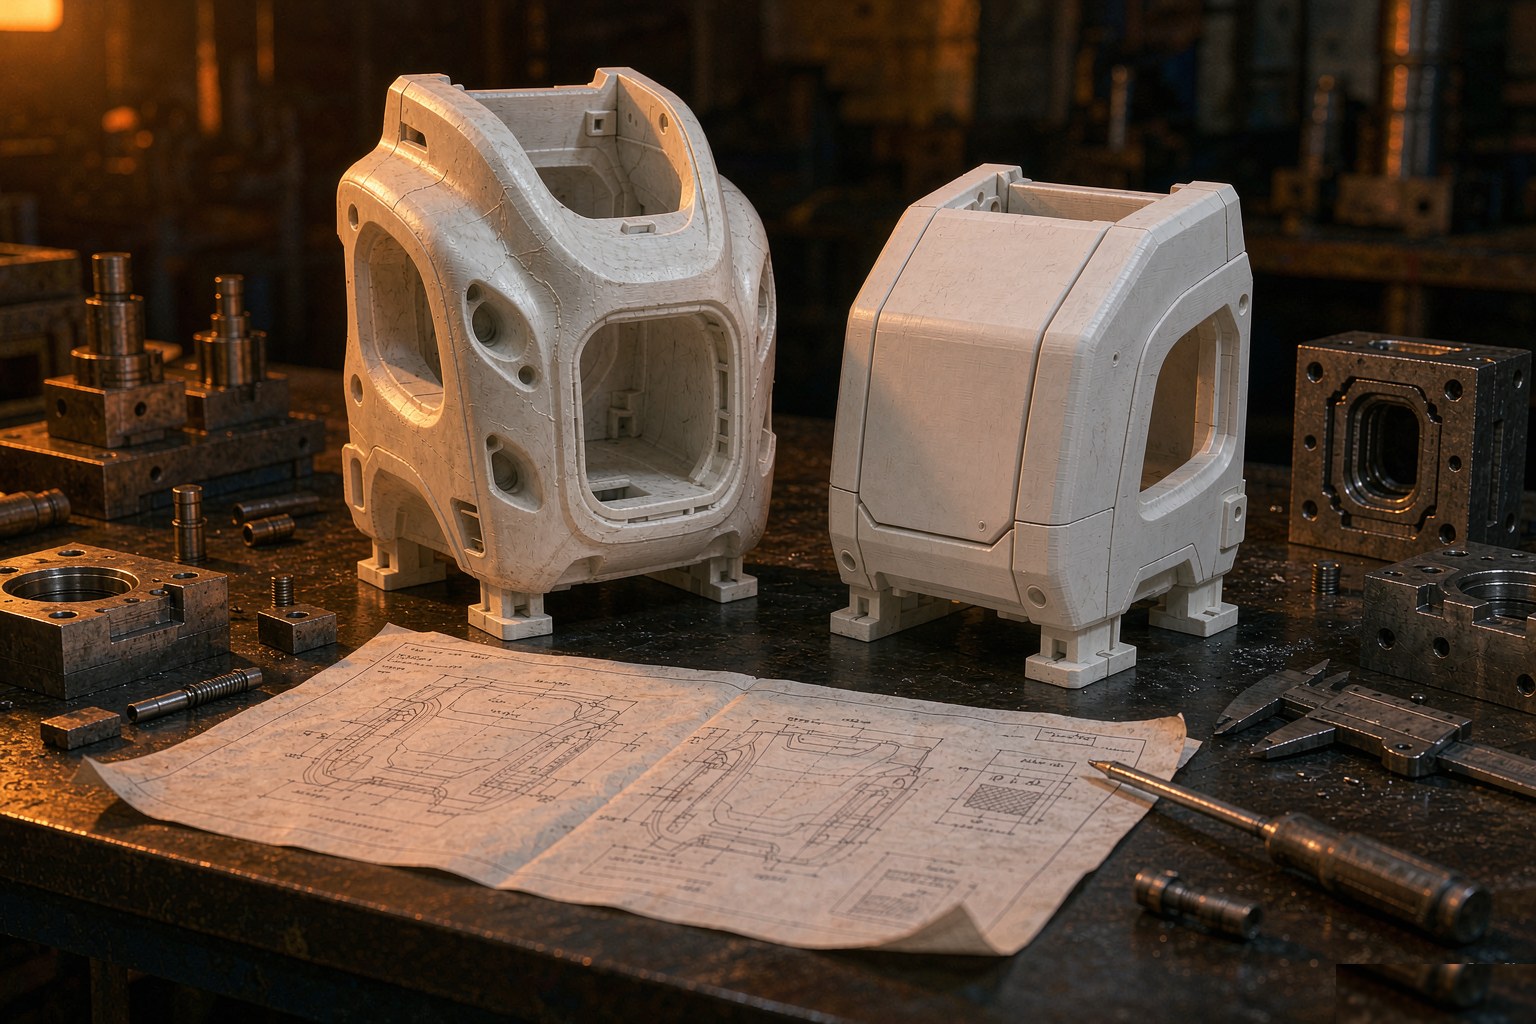
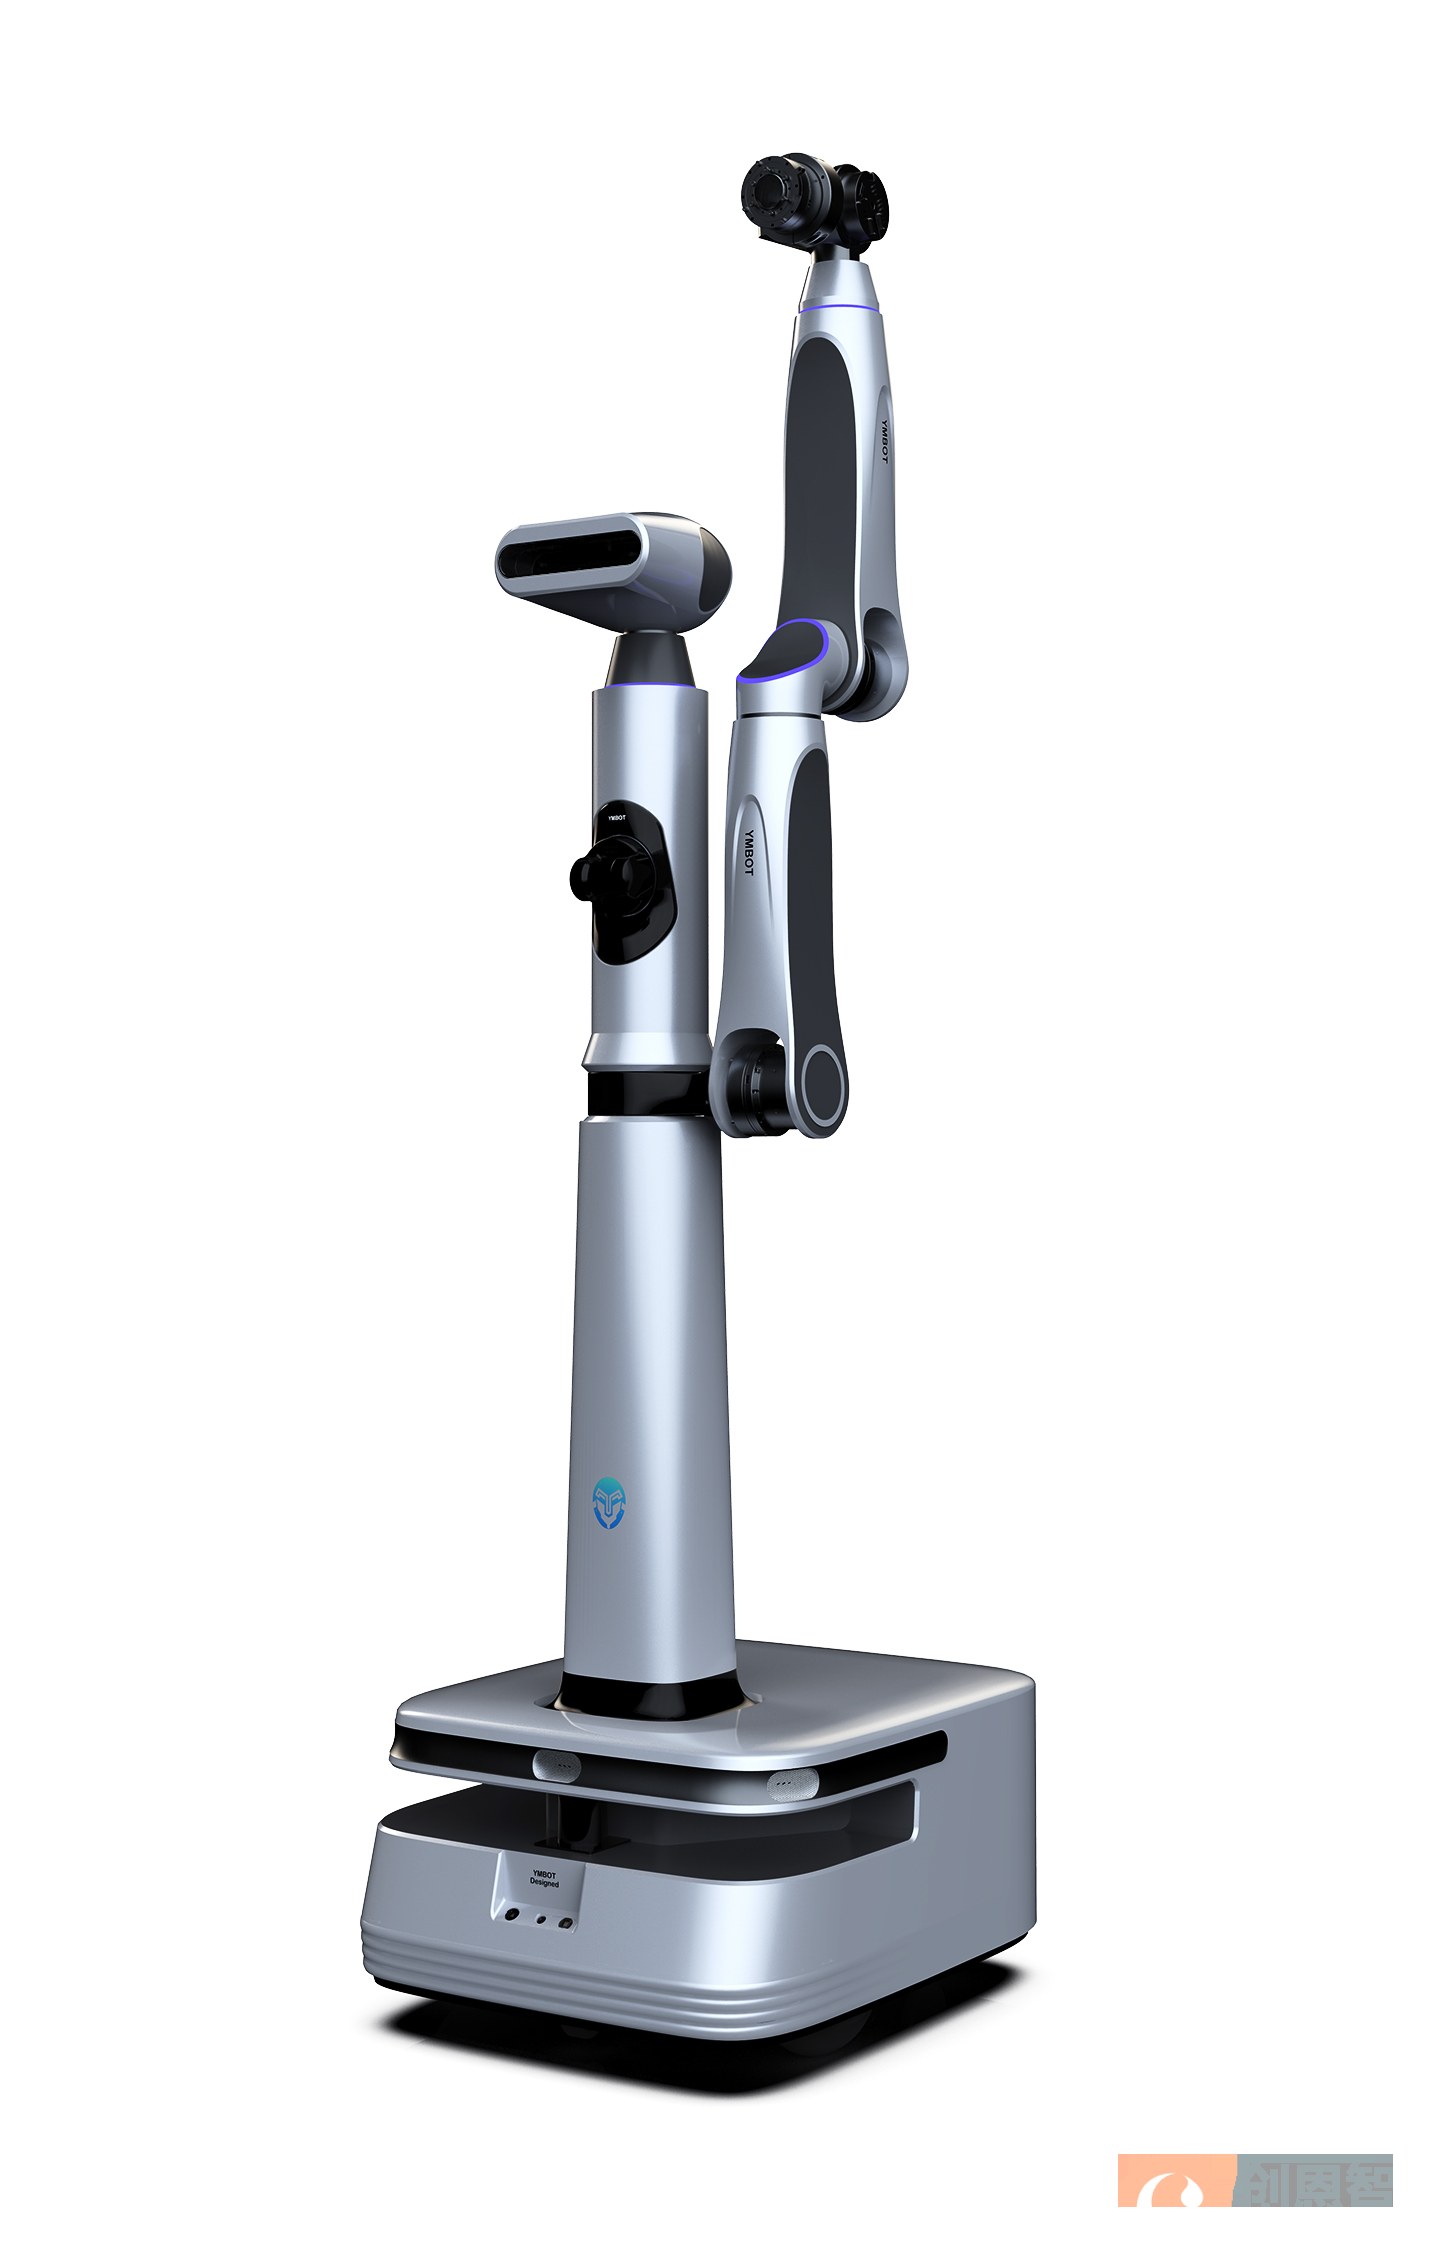
巡检机器人的外观设计,难点不在造型好不好看,而在"开窗":摄像头、雷达、散热孔、维护门,每一处开口都会破坏曲面完整性。这个案例的做法是先把开窗位置定死,再让造型去适配。
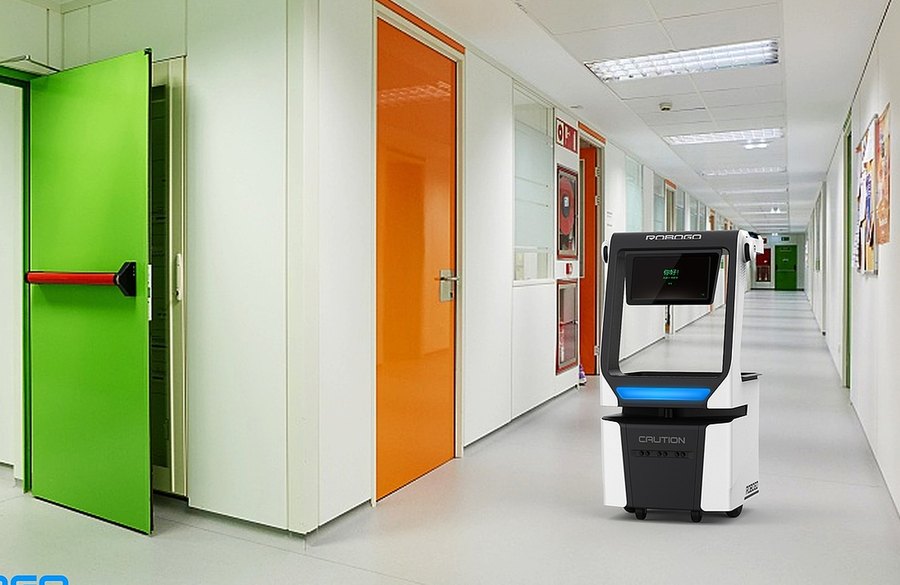
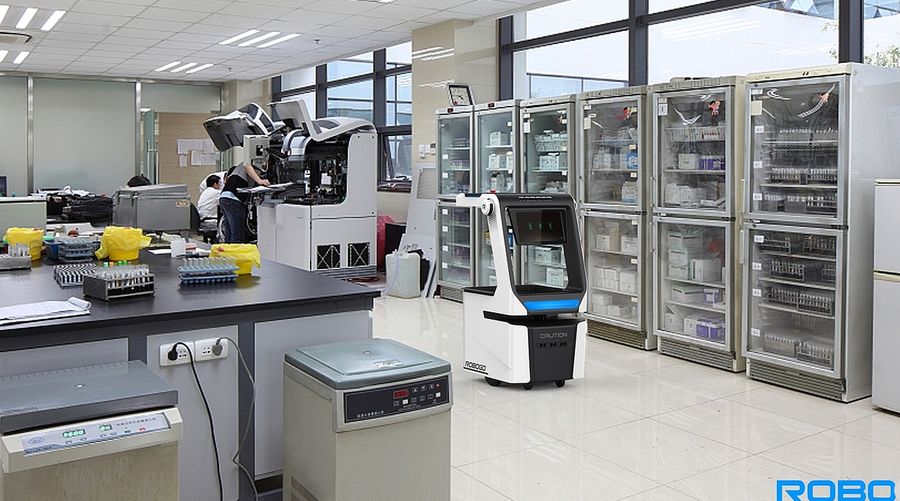
巡检机器人不是消费品,它的外观首先受功能约束:
这五条合起来,等于在机身上划出了五个"禁区"。造型的自由度其实只剩机身比例和过渡曲面。
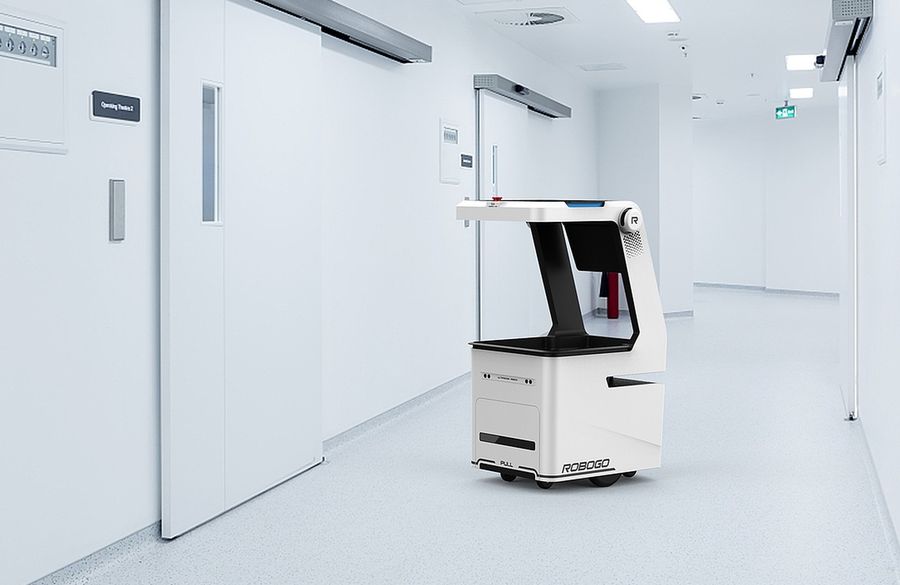
取舍一:视觉模组做成内凹窗口,而不是平面开孔。 平面开孔会让镜头突出,碰撞时容易损坏。改成内凹 3 mm 的窗口,外面覆盖一片 2 mm 厚的光学级 PC 板,既保护镜头又不影响成像。代价是窗口边缘要做 0.5 mm 的倒角,否则注塑脱模会拉伤。
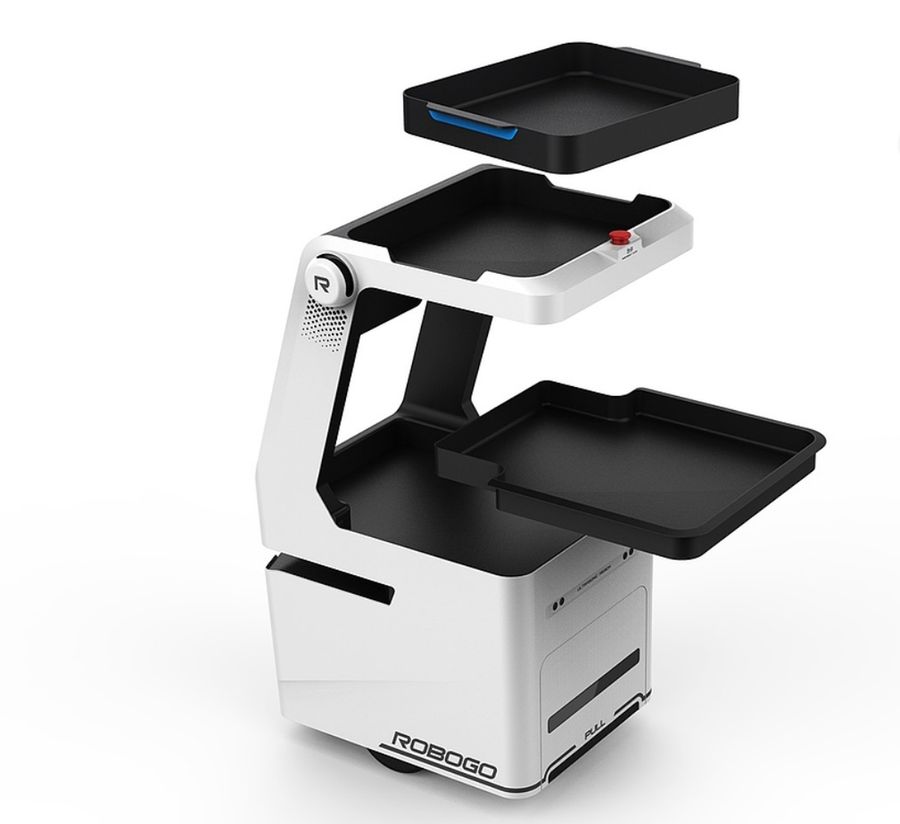
取舍二:雷达放在顶部独立凸台,不做隐藏。 一开始想把雷达藏进机身内部,用一圈透明罩包住。测试发现透明罩会反射激光,造成近距离盲区。最后改成顶部独立凸台,造型上做成"颈部",反而成了一个辨识度很高的特征。
取舍三:散热孔做成竖向格栅,不设防尘网。 横向格栅容易积灰且清理困难;竖向格栅配合内部迷宫式风道,可以做到 IP54 而不加防尘网。格栅间距 3 mm,深度 8 mm,形成 2 次折弯。
| 部位 | 参数 | 说明 |
|---|---|---|
| 机身主壁厚 | 2.5 mm(ABS+PC) | 兼顾抗撞与注塑 |
| 视觉窗口 | 内凹 3 mm,盖板 2 mm | 保护镜头,不遮挡视场 |
| 散热格栅 | 间距 3 mm,深 8 mm,双折弯 | 满足 IP54 不进尘 |
| 维护门 | 四分之一转锁扣,开合力 15 N | 单手可开,不误开 |
| 机身高宽比 | 1.8 : 1 | 重心低,转向稳定 |
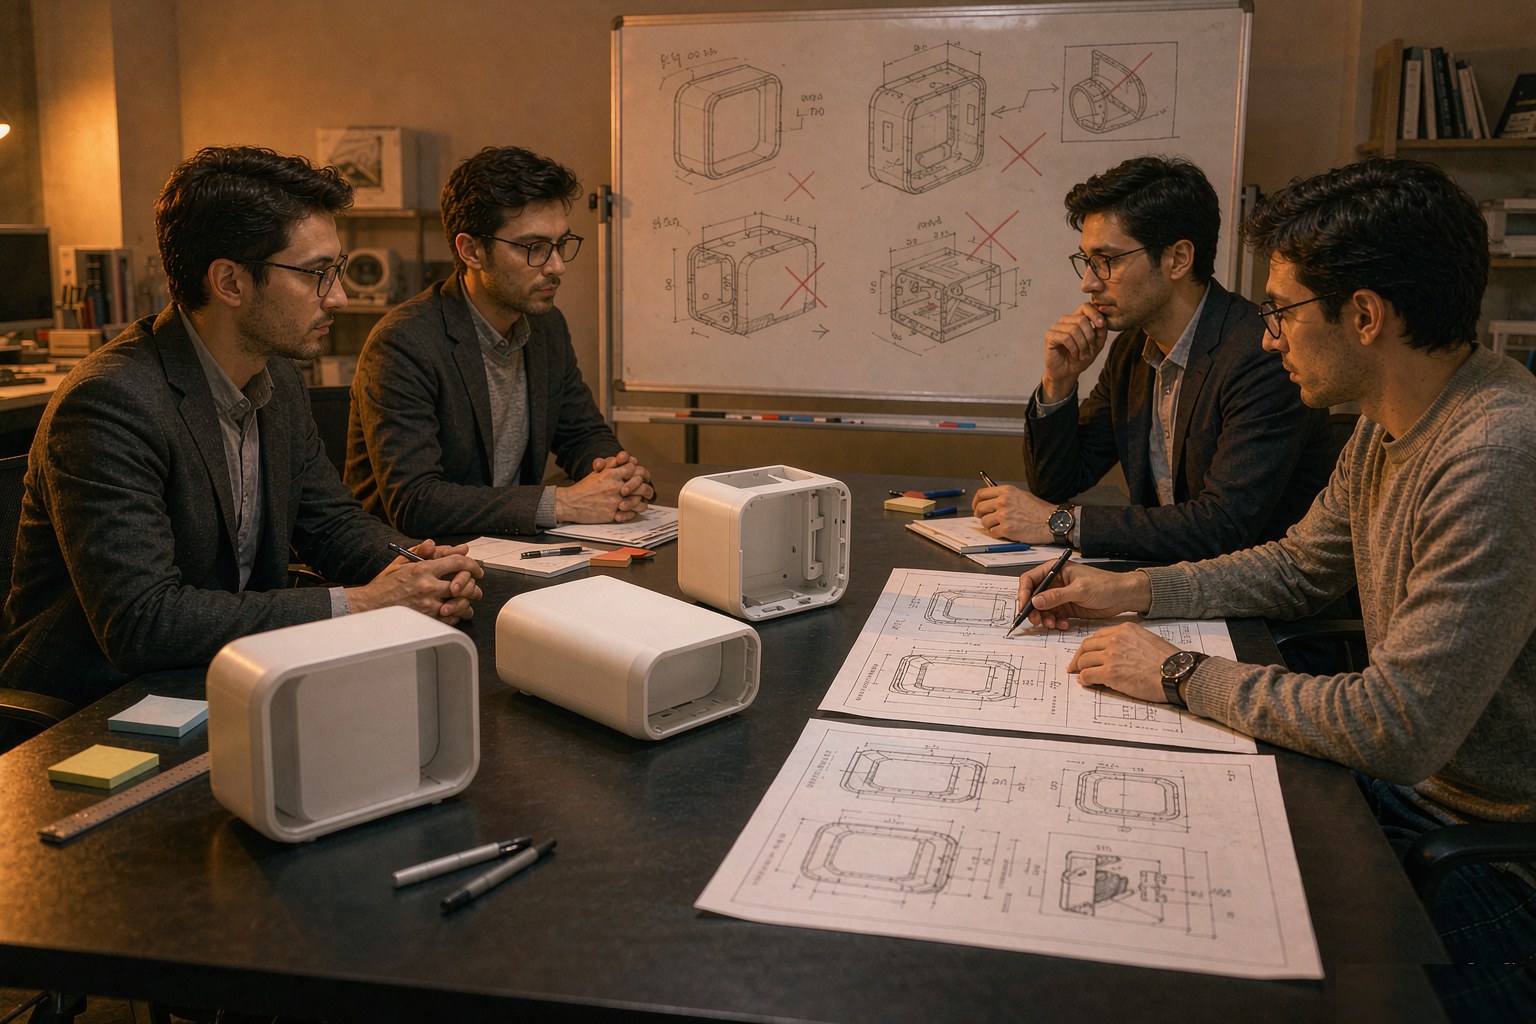
坑一:先做造型再开窗。 第一版方案造型很顺,但开窗时发现视觉模组的位置正好在一条分件线上,窗口必须跨两块件,密封做不了。第二版改成先定窗口位置,再决定分件线走向。
坑二:忽略运输与吊装。 机器人自重 45 kg,现场需要两人抬。第一版没有设计抬升点,实际使用时只能抱机身,容易碰坏雷达。第二版在机身两侧加了内凹的把手位,深度 25 mm,可容四指。
设备类产品的外观设计,顺序应该是:功能开口 → 分件线 → 造型过渡。这个顺序反了,造型再漂亮也要推倒。
另一个经验是,把功能约束转化成造型特征,而不是藏起来。这个项目的雷达凸台如果非要藏,会牺牲性能;做成"颈部"之后,性能保住了,辨识度也有了。设备外观的价值不在于"像消费品",而在于"一眼看出这是什么设备"。
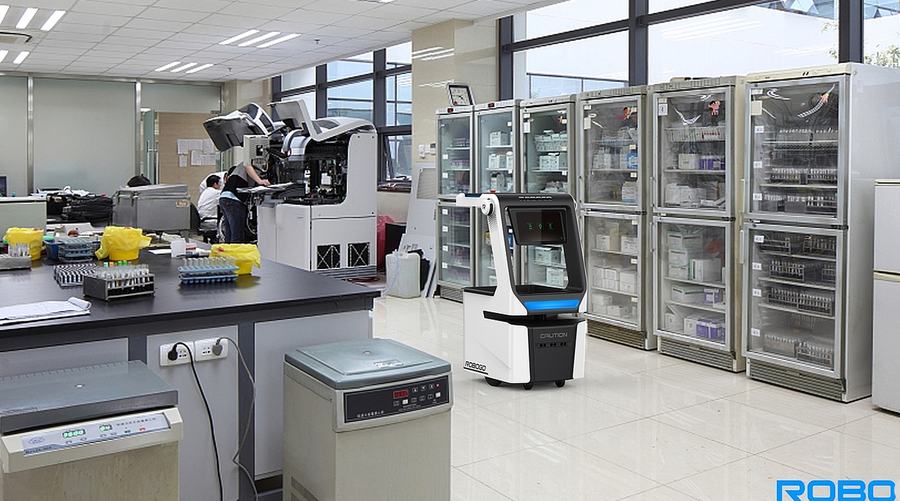
设备类外观最怕"消费电子化":为了好看把传感器藏起来,结果性能打折。反过来,把每个功能开口都当造型元素去处理,往往能得到更有说服力的方案。判断一个设备外观方案好不好,看它能不能在不看说明的情况下,让人猜出这台机器干什么用的。想了解机器人外观的更多方法,可参考本站外观设计栏目的相关文章。
常规消费类或设备类产品的外观设计,从需求梳理到方案定稿通常三到六周;结构复杂或需要系列化规划的项目会拉长到八周以上。时间主要花在方向发散与评审收敛上,而不是画图本身。想压缩周期,最有效的办法是需求阶段就把使用场景、成本目标和法规要求冻结清楚。
不是。工业设计是更大的范畴,包含产品定义、人机研究、外观设计、结构设计、材料与工艺落地;外观设计只是其中负责造型、比例、色彩与质感的那一段。外观方案如果不能与结构、模具、工艺对齐,落地时会被大量修改,所以成熟的做法是外观与结构并行推进,而不是先画完再交给结构。
草图阶段一个方向可能只要十几分钟,三维建模则要数小时。先用草图快速铺开十几个方向、筛掉明显不成立的,再对剩下的两三个做三维深化,能省下大量返工工时。直接上三维容易陷入细节,方向一旦错了沉没成本很高,这也是专业团队普遍保留草图环节的原因。