工业设计动态:机器人关节模组选型参数与验收口径
苏州工业设计知库站
2026-11-09 10:23:45
0 次浏览
一体化关节模组把谐波减速、力矩传感器与双编码器集成在 200 mm 以内的同一封装里,定位≤10 arcsec、重复≤2 arcsec,是协作机器人结构选型的第一道硬指标。
现场落地要盯住哪几步?
- 一体化关节模组是机器人结构核心外采件:谐波减速 + 力矩传感器 + 双编码器(20+19 bit),定位≤10 arcsec、重复≤2 arcsec、峰值扭矩密度>50 Nm/kg。
- 设计重点是预留标准安装界面与散热通道,并把扭矩密度、回差和零位标定写进选型表。
做这类设计时,哪些量化指标必须先看?
- 定位 ≤10 arcsec;重复 ≤2 arcsec
- 编码器 20+19 bit 全闭环
- 峰值扭矩密度 >50 Nm/kg(HAG-17 ≤±20/≤±5 arcsec)
- 谐波减速回差按 ≤1 arcmin(60 arcsec)作为合格基线
选型时回差与温升该怎么控?
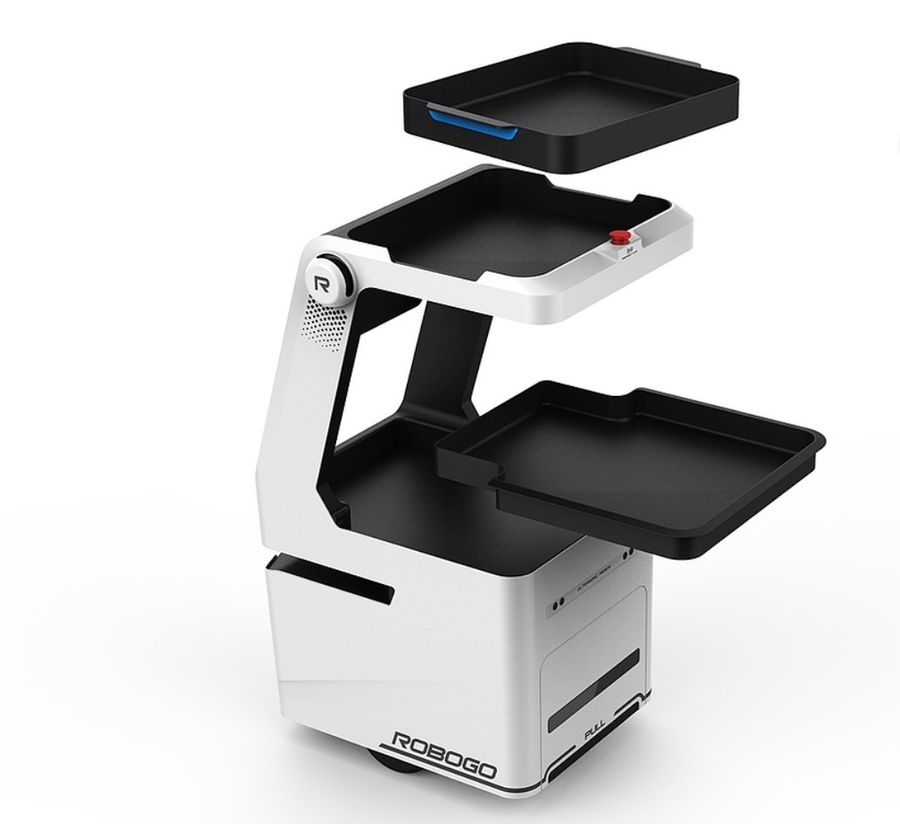
- 谐波减速回差:量产件典型 1 arcmin 以内,高精度型号标称 ≤±20 arcsec;选型时把回差写进验收表,超差即判废。
- 温升与降额:连续工况峰值扭矩按 50 Nm/kg 留 30% 余量,预留散热界面避免过热降额。
- 零位标定:双编码器 20+19 bit 全闭环,零位标定流程写进装配 SOP,防止现场累积误差。
- 防护与寿命:工业级模组按 ≥IP65 定级、盐雾 48 h 无腐蚀;谐波减速 L10 寿命按 10000 h 校核负载谱,避免小马拉大车导致早期疲劳。
选自制还是外采更划算?
小批量或特殊构型可外采标准模组后做结构适配;量产且对回差、扭矩密度有硬约束时,建议把关节模组纳入执行器方案包统一选型,并以 50 Nm/kg 扭矩密度、≤1 arcmin 回差作为商务与技术双门槛。自研或更换供应商时必须重做零位标定与重复精度验证,禁止直接替换丝印型号。
常见失败模式与对策有哪些?
- 回差超差:选型阶段即把回差≤1 arcmin 纳入验收卡,到货逐台实测,超差退换。
- 过热降额:结构预留散热片与风道,峰值扭矩按 50 Nm/kg 取 0.7 安全系数。
- 编码器分辨率不足:坚持双编码器 20+19 bit 全闭环,禁止单编码器省成本方案。
- 安装界面不匹配:采用标准化法兰与止口,避免现场扩孔改件导致累计误差。
验收清单该列哪些项?
- 定位精度 ≤10 arcsec、重复精度 ≤2 arcsec 逐台实测并记录。
- 峰值扭矩密度 >50 Nm/kg,谐波回差 ≤1 arcmin 全检。
- 双编码器零位标定完成,通信协议与控制器匹配验证通过。
机器人关节模组的选型与交付建议有哪些?
回到机器人关节模组这一主题,建议企业在方案阶段就把上述量化指标(定位、重复、回差、扭矩密度)纳入设计评审清单,以数据而非经验做取舍;需要打样验证时,联动逆向扫描与检测能力形成闭环,确保从“能做出”稳定推进到“能量产、能讲清价值”。
苏州工业设计知库站 · 点评
把机器人关节模组从“能选型”推进到“能稳定量产、能讲清价值”,正是工业设计服务的核心增量。建议企业以量化指标(定位、回差、扭矩密度、温升)作为方案取舍的准绳,必要时联动逆向扫描与检测能力做闭环验证。
常见问题(FAQ)
苏州为什么在大力推工业设计?
苏州制造业体量大,设备、家电、消费电子等产业正从代工转向自主品牌,产品差异化需求上升。工业设计是把技术能力转成用户可感知价值的环节,因此被列入三年行动计划的重点支持方向,配套了资金扶持与公共服务平台建设,制造企业可以对照申报条件对接。
设备类企业为什么开始重视外观设计?
两个推力。一是出口门槛抬高,海外招标把外观造型、人机工程、品牌规范从加分项变成常规项;二是国内采购方也把外观质感和文档规范当作供应商工程能力的直观凭据。设计投入正从市场部门的零星开支,变成投标策略的一部分,这笔账企业算得越来越清楚。
人工智能会取代工业设计吗?
短期内不会,但会明显改变工作方式。人工智能在方案发散、效果图生成、文档整理上效率很高,能压缩前期工作量;但需求判断、结构可行性、工艺落地和成本控制仍然依赖工程师经验。更现实的变化是会用工具的设计师淘汰不用的,而不是工具淘汰设计师。