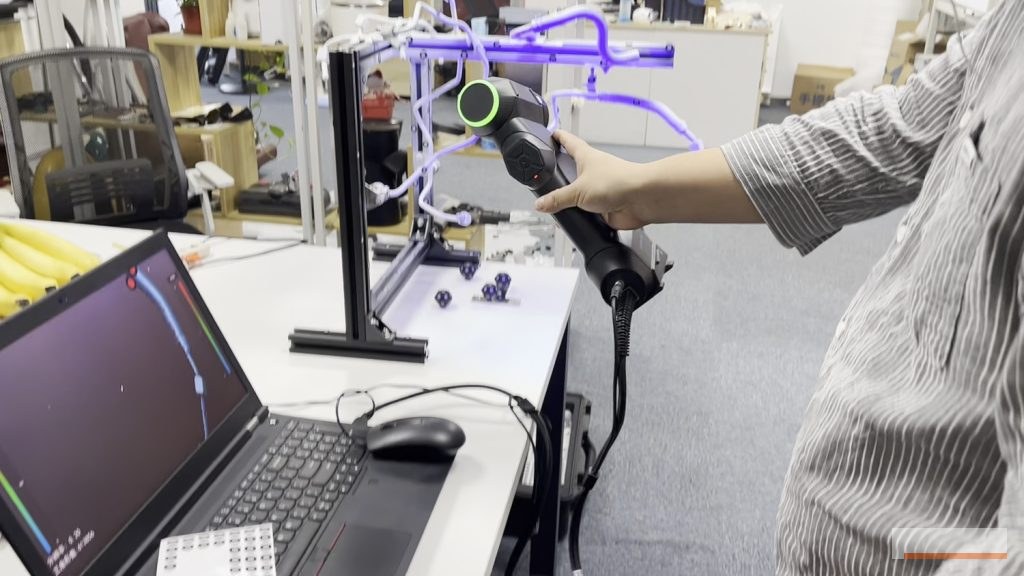
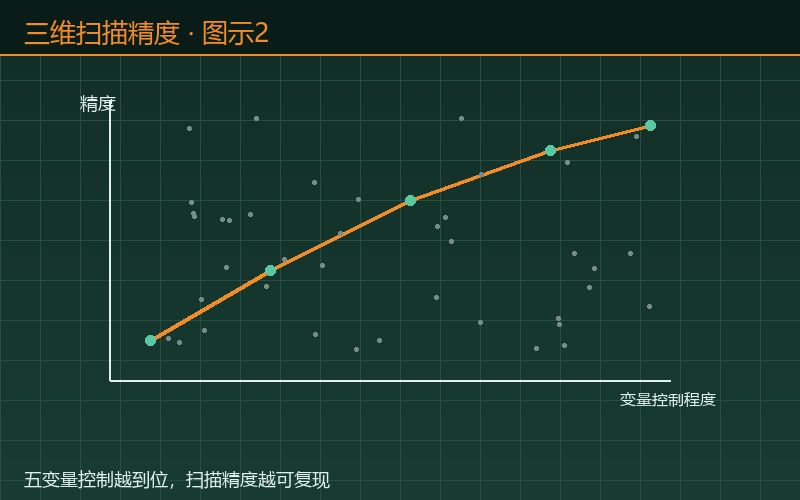
很多工厂买了高价三维扫描仪,实测精度却总达不到标称值。问题往往不在设备本身,而在五个容易被忽略的环节同时掉链。把环境、标定、靶标、材质与后处理这五个变量逐一管住,精度就能从"看运气"变成"可复现"。
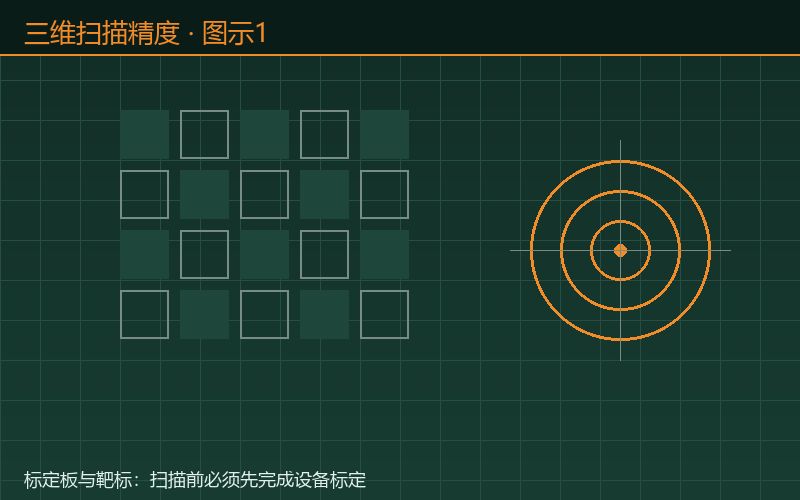
扫描仪的"标称精度"通常是在恒温、标准靶板、近距离的理想条件下测出来的。一旦进入车间,镜头温漂、导轨磨损、相机内参偏移都会让实测值走偏。建议每班开工前用标准球或量块做一次快速标定,把漂移量记进工艺卡,而不是半年才校一次。
三坐标、空压机、行车的低频振动会通过地面传到转台,造成点云整体抖动;而温度每变化1℃,大尺寸工件的热胀冷缩就可能吃掉几十微米。稳定的做法是在独立隔振平台上作业,并让工件与设备同温放置足够时间再扫。
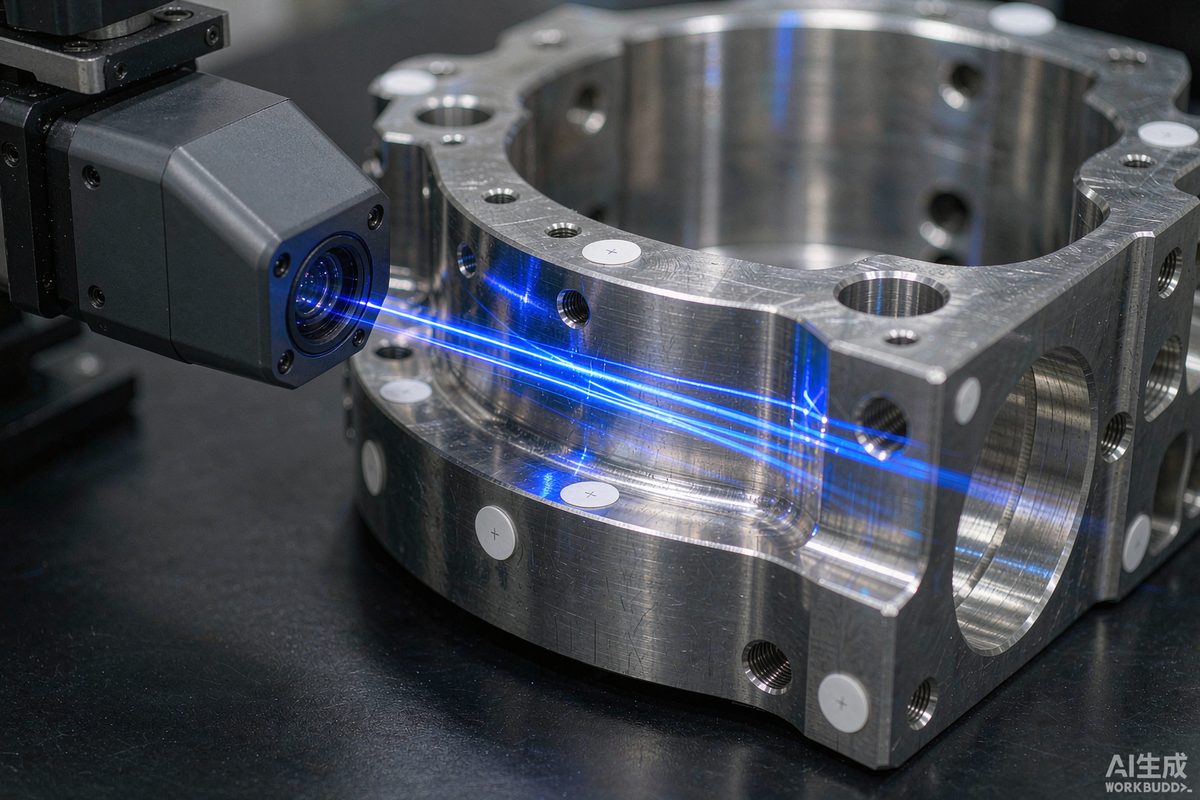
多视角扫描必然涉及拼接,每一次拼接都是一次坐标变换,误差会沿着拼接链累积。靶标要布得均匀、避免共线,尽量让相邻视角有高重叠区;对超长工件,采用全局优化拼接而非逐帧叠加,可显著降低末端漂移。
结构光遇到黑吸收面会"丢光",遇到镜面会"乱反射",遇到玻璃会"穿透"。对策是先喷一层薄显影粉或爽身粉提高漫反射,透明件则需换用蓝光或激光穿透补偿算法。这一步看似麻烦,却是决定点云完整度的关键。
点云导入后普遍要做去噪、抽稀、封装。降噪半径设太大,细小特征(如倒角、刻字)会被磨平;抽稀过狠,曲面会发棱。正确做法是按特征尺度分级处理:先保边去飞点,再局部加密,最后整体光顺,而不是一键到底。
开工前标定、恒温隔振、靶标均匀高重叠、按需显影、分级后处理——这五条做成标准作业卡,配合首件复核,精度波动基本可控。对于要求极高的模具与钣金件,还可在扫描后用三坐标抽检关键尺寸做闭环修正。
精度不是单点指标,而是一条链。与其换更贵的设备,不如先把这条链上五个变量管起来,投入小、见效快,也更容易在客户验厂时拿出可复现的数据。