
外观设计案例
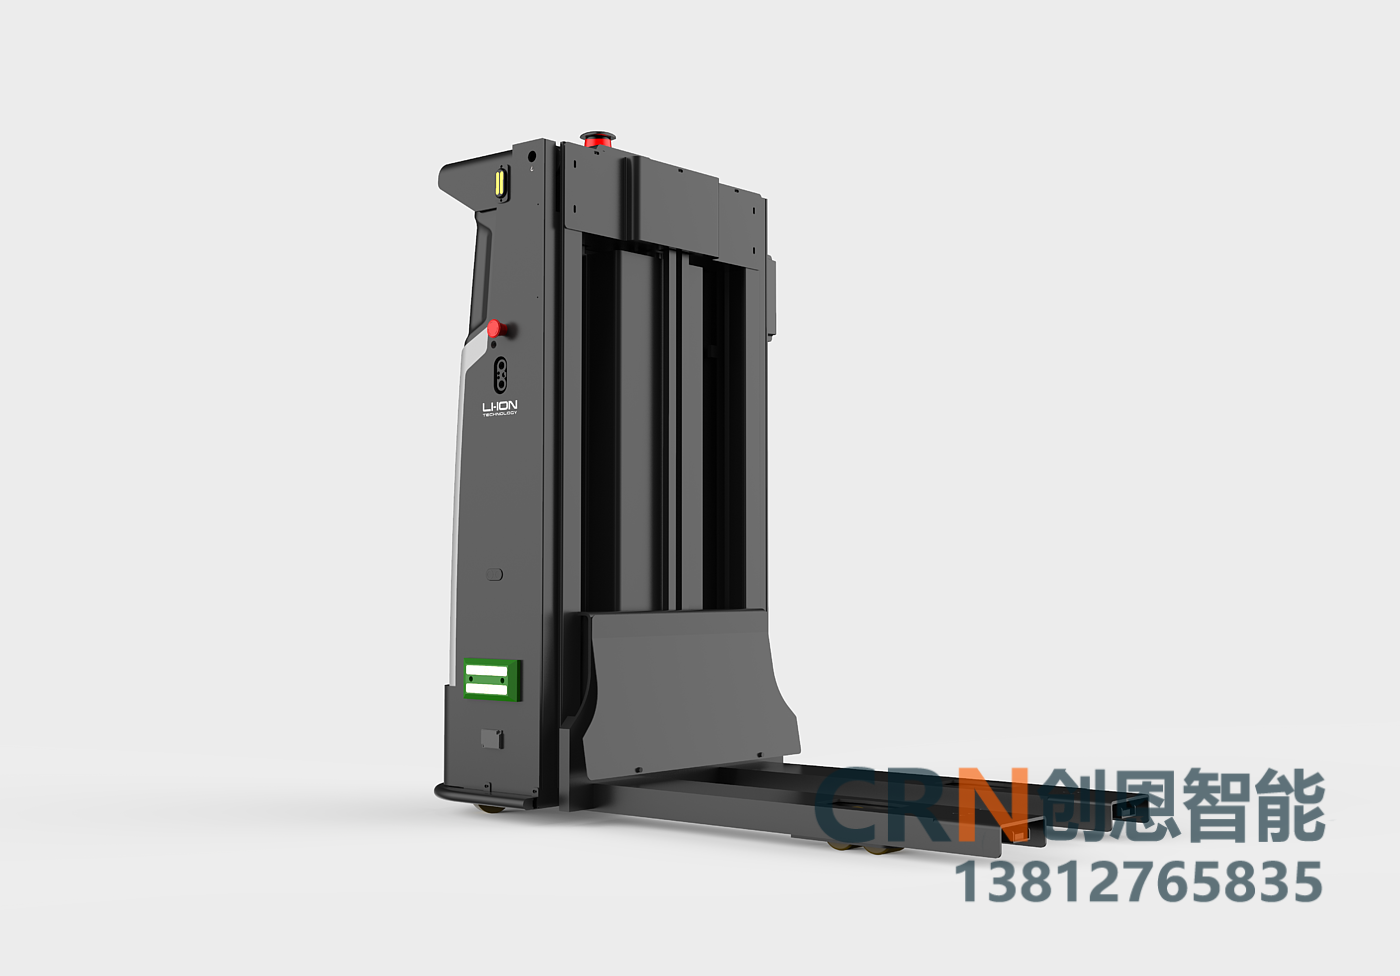
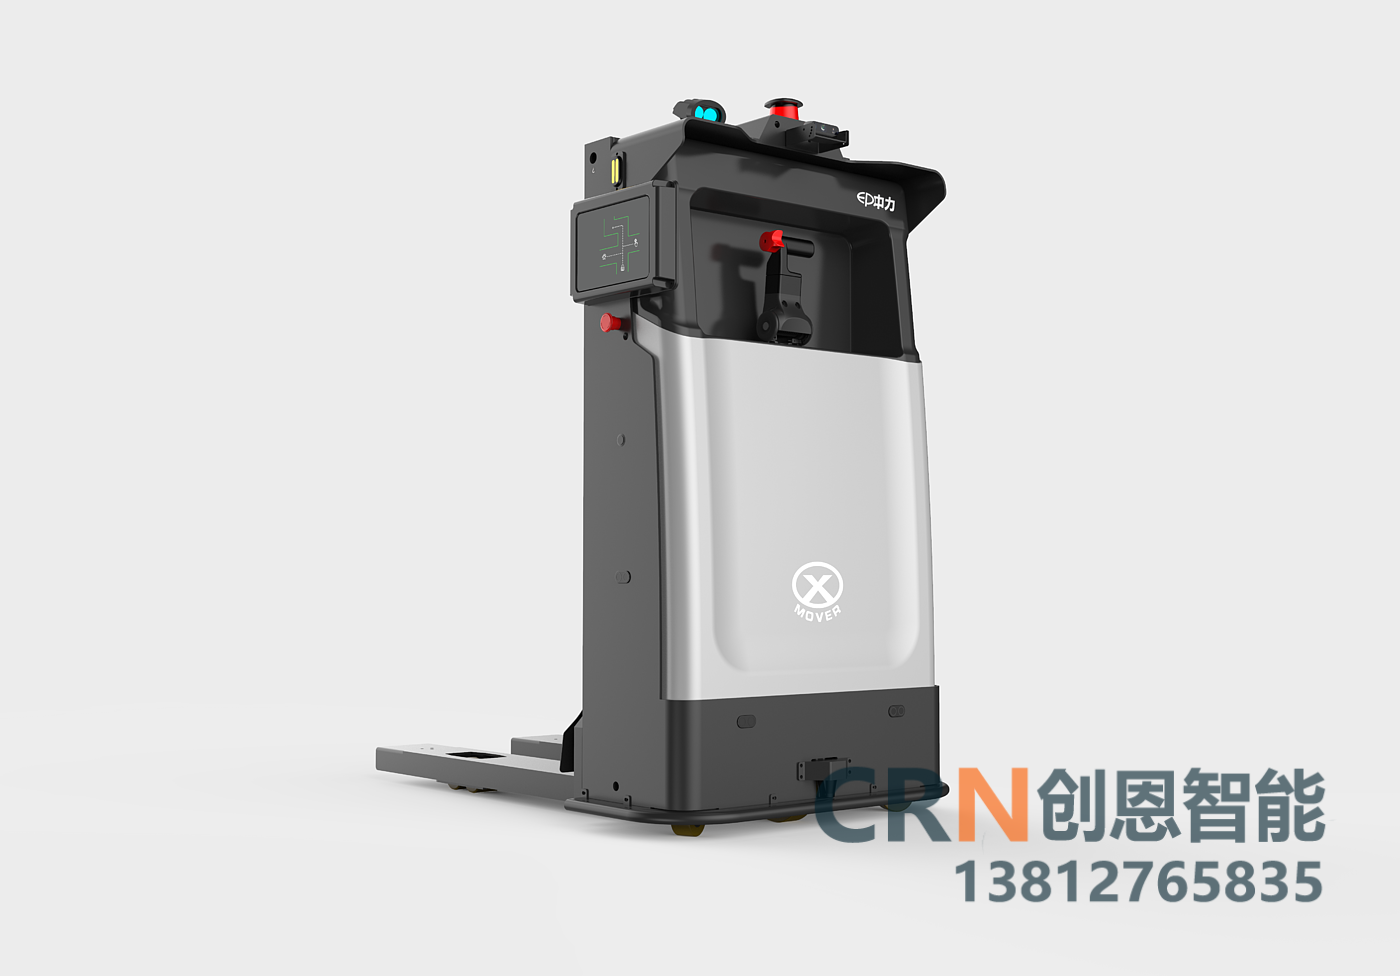
XS1-101堆垛机器人,相较于传统改造机器人,整车重量更轻、体积更小、更灵活,适用于窄巷道空间及多楼层搬运堆高作业应用。采用AGV用驱动浮动装置,保障车辆运行过程中更加稳定。采用激光SLAM/激光反光板 导航方式,5.8GHz工业级WIFI通讯方式。
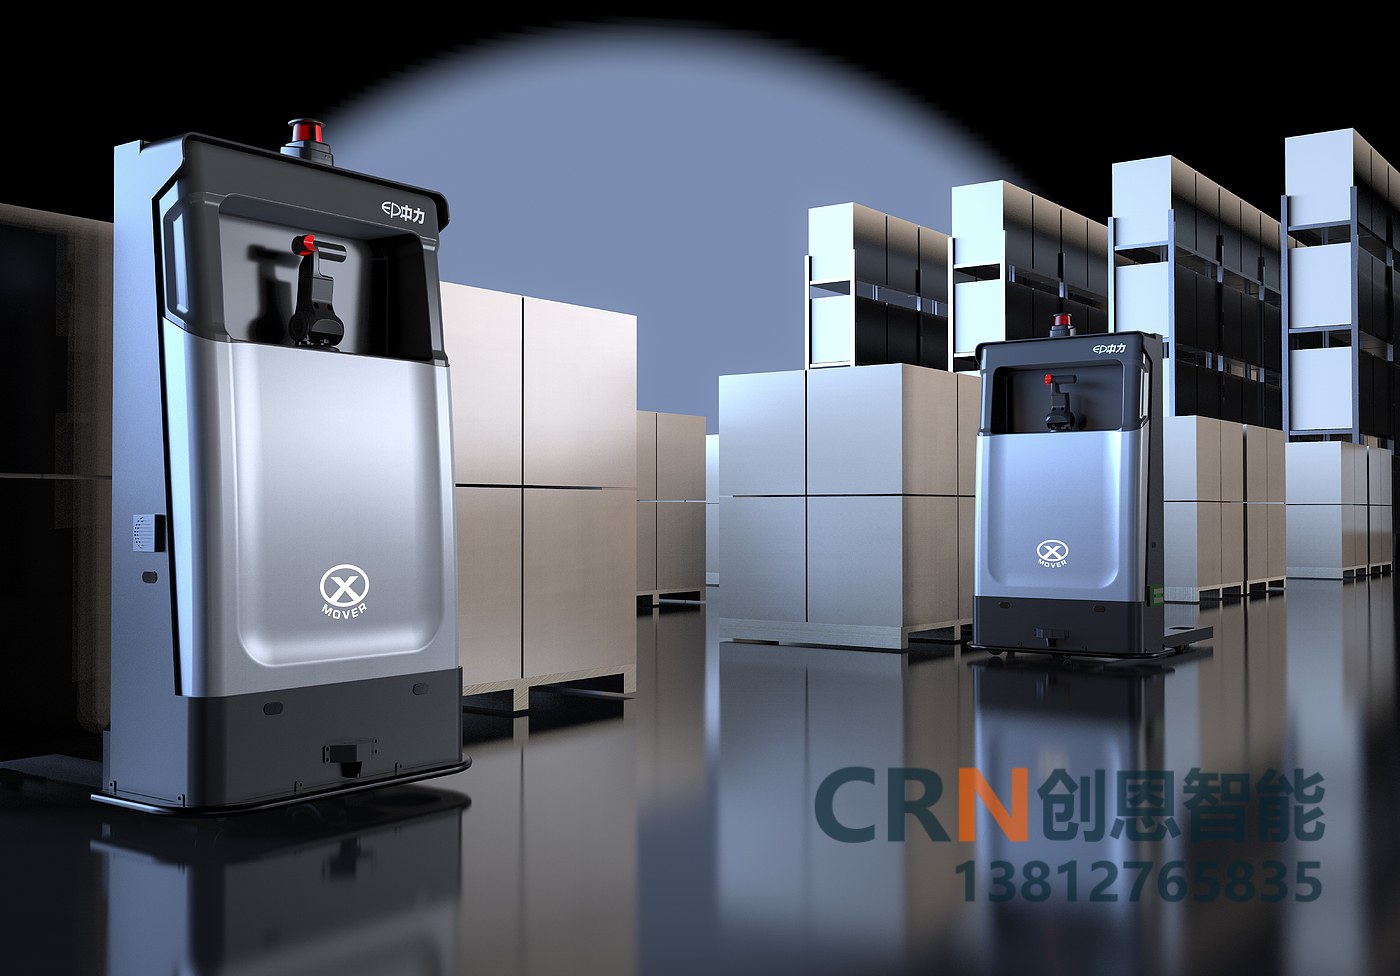
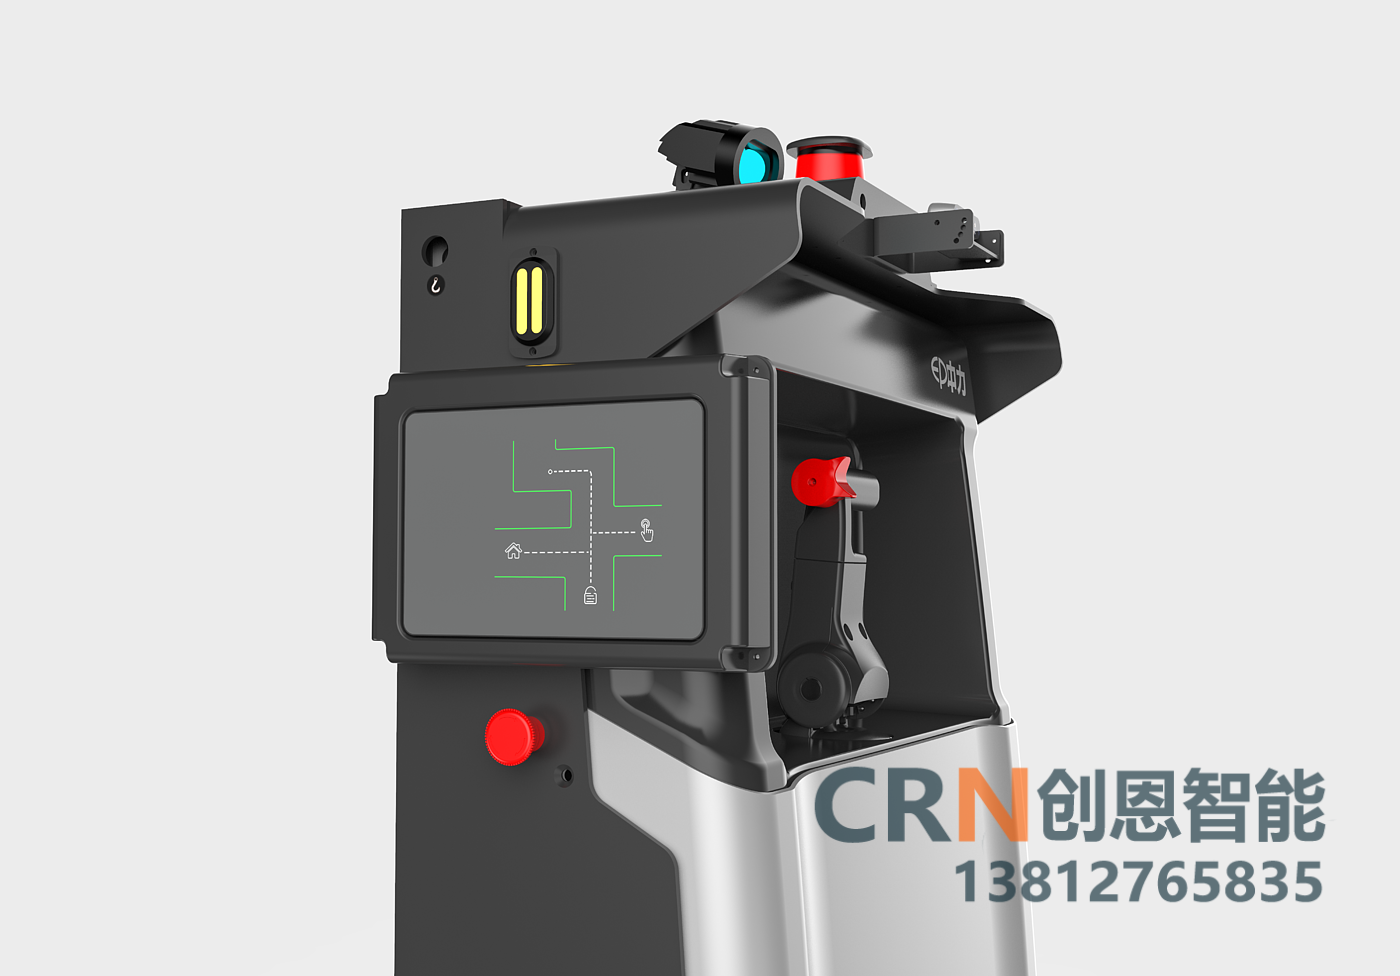
整车外观设计简约轻巧,预留小手柄便于用户操作,多场景多功能使用。
适用于食品化工袋装物料、纸箱箱体、桶装原料、整箱货品、托盘成品堆叠等后道包装、仓储入库、生产线成品码放场景的四轴关节式码垛机器人、龙门直角码垛机器人。核心设计宗旨:重载结构刚性足、高速码垛不抖垛、抓取适配多物料、全域安全隔离防护、机身抗油污易维保、适配 24h 不间断量产工况。整体遵循「本体结构刚性打底、伺服运动精准控制、末端夹具按需定制、安全硬件冗余设防」的工业设备设计逻辑,平衡整机制造成本、现场产线对接兼容性与长年连续运行稳定性。
四轴分配:底座回转轴、大臂俯仰轴、小臂伸缩轴、腕部翻转轴,完美匹配码垛抬升、平移、下落、摆正物料全部动作需求,运动轨迹简洁高效。 臂体材质:主臂采用高强度铸铝一体成型,厚壁空腔结构兼顾轻量化与抗弯刚性;焊接式臂体需做焊缝打磨、应力消除处理,禁止薄壁板材拼接结构。 传动配置:各轴匹配高精度行星减速机 + 绝对值伺服电机,输出端加装扭矩限制器,意外撞击时缓冲过载扭矩,保护减速机与机械本体结构;所有转动关节采用骨架油封密封结构,阻隔粉尘、油污侵入轴承腔体。